
- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース

2026.11.20
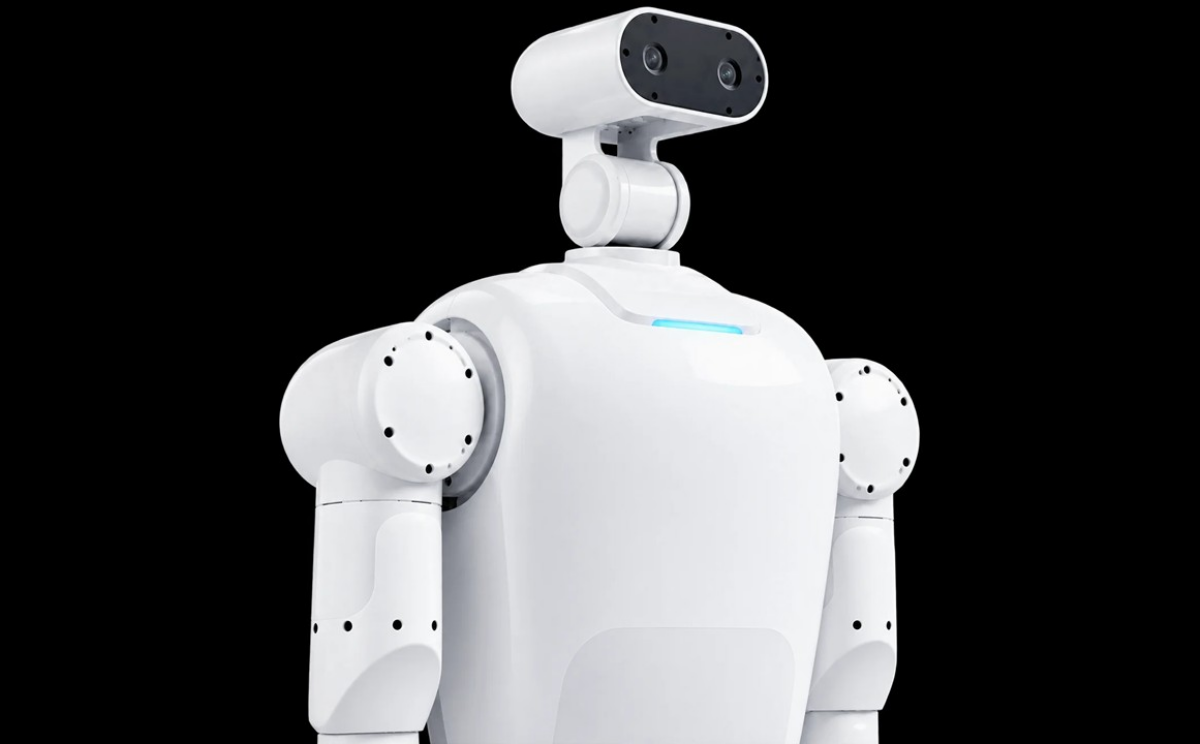
ヒューマノイド開発をサポートするロボットアームが登場
部品を手に持ち、別の部品に取り付ける。人が無意識のうちに行っている動作では、触れた感触から自然に力を加減している。この感覚をロボットで再現することは、「フィジカルAI」の社会実装を進めるために乗り越えなければいけない課題の一つだ。こうした力加減をロボットで再現するには、研究機関で実証実験を重ねる必要がある。その検証を加速させるロボットアームが誕生した。(文=RoboStep編集部)
2026.11.19
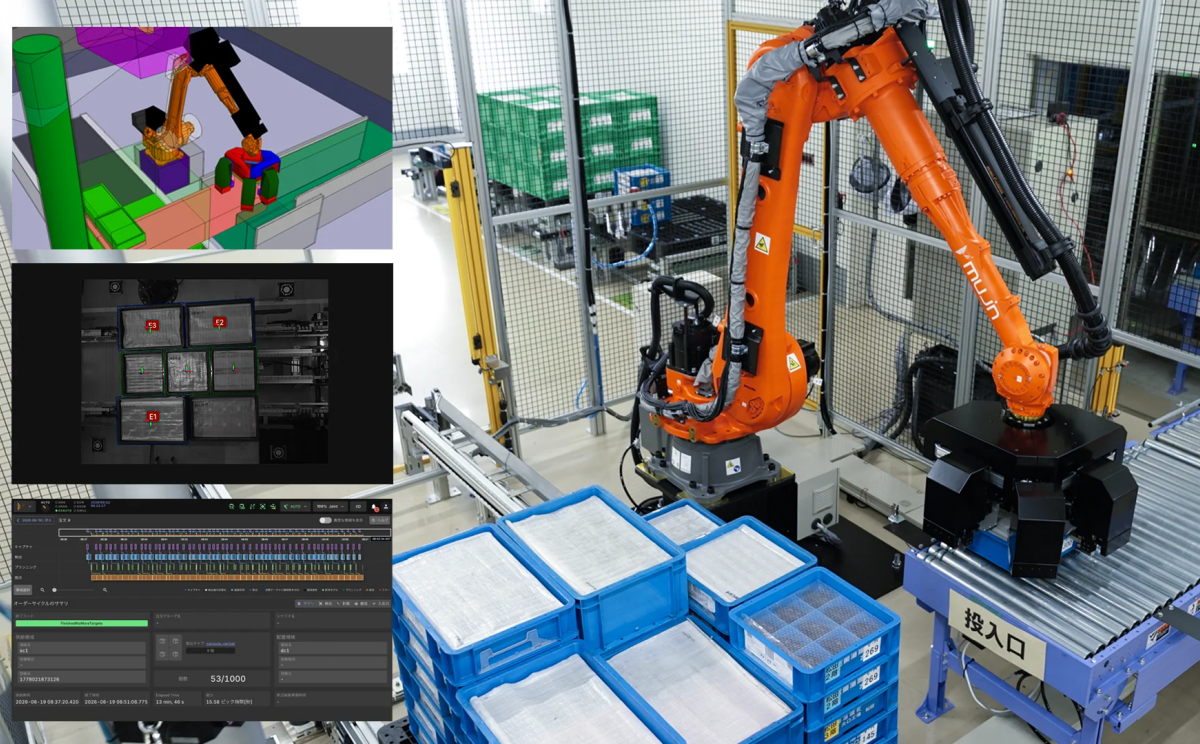
通い箱を自動で入庫。部品メーカーを救う荷下ろしロボット
2026.11.18
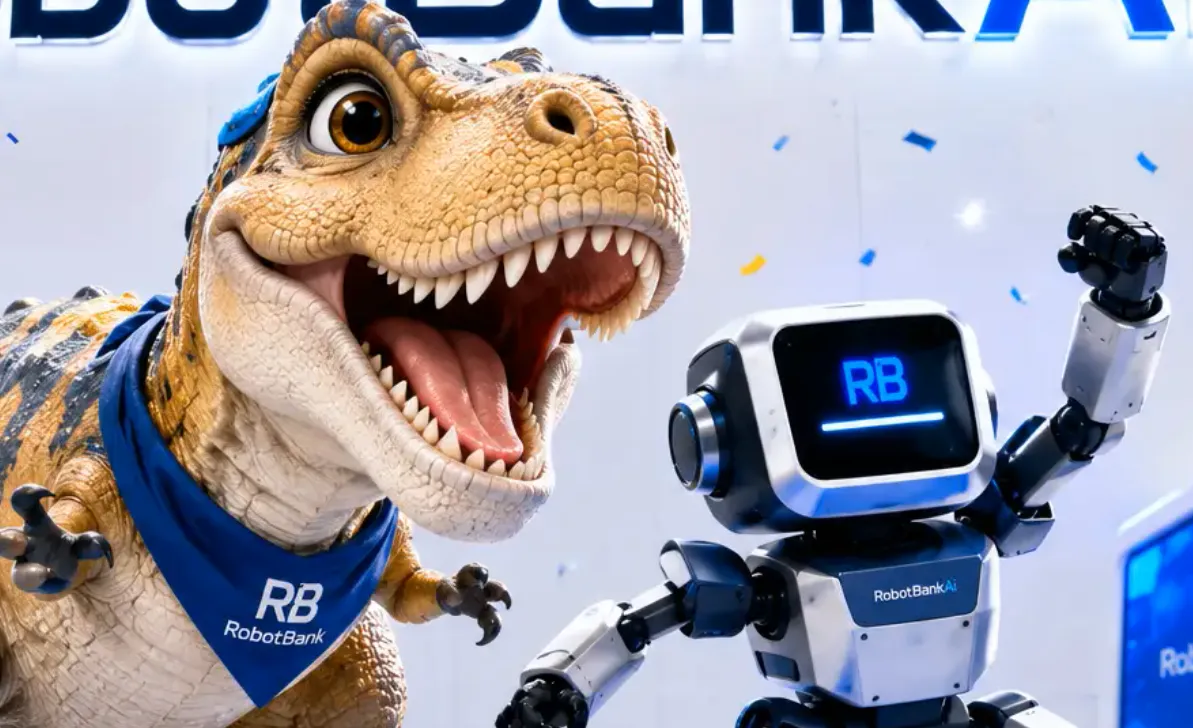
声に反応する恐竜ロボ。フィジカルAI時代の新たなイベントの形
2026.11.17
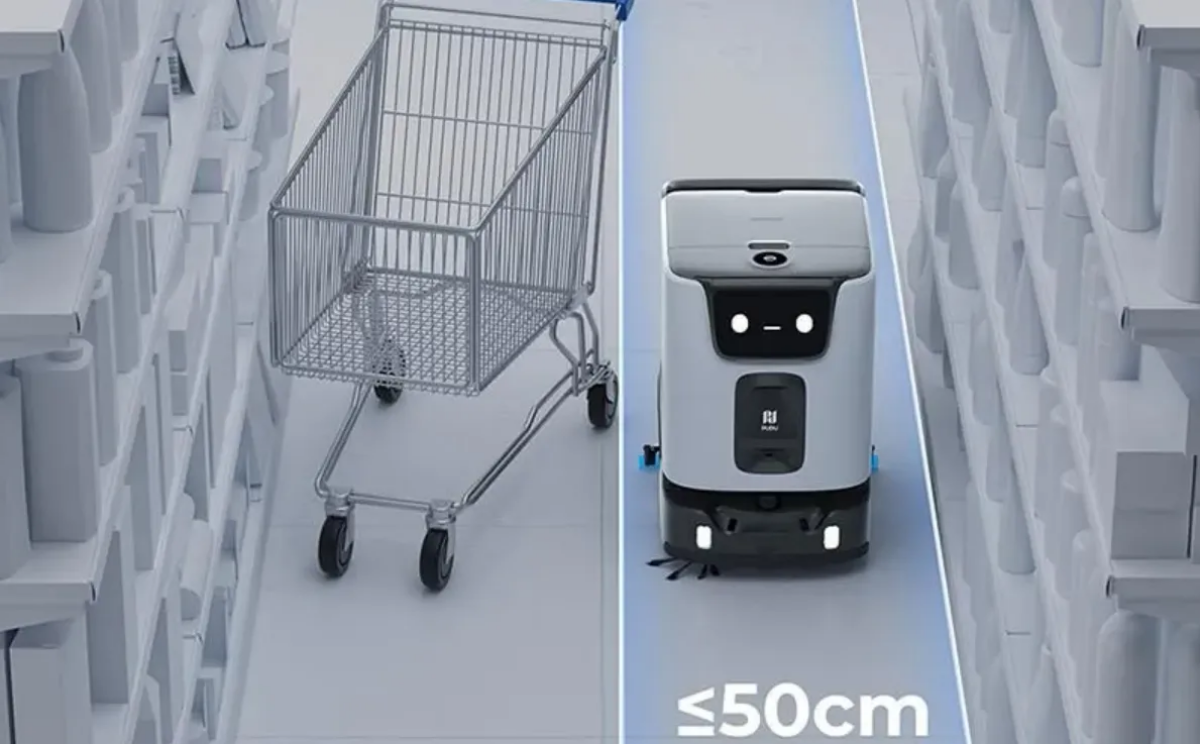
50センチの幅を自動走行。小さな小売店を救う清掃ロボ
2026.11.16
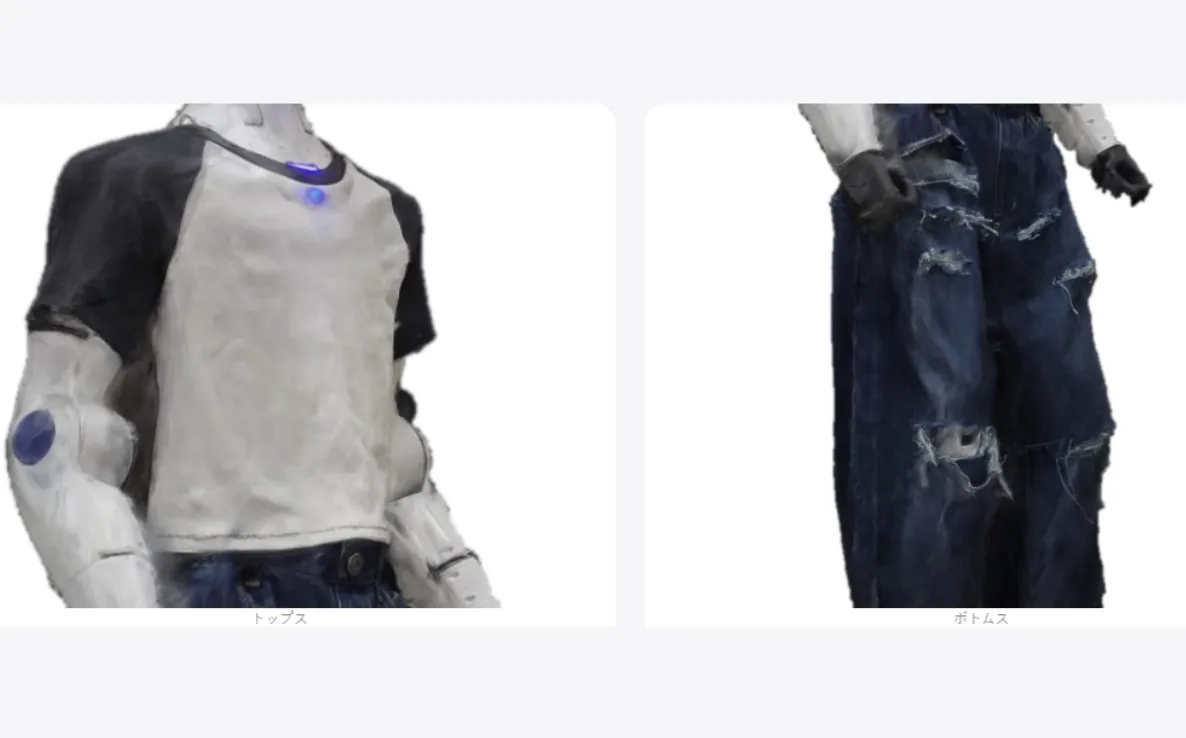
ファッション性と機能性を両立。ロボット専用のアパレルブランド

2026.11.13
フィジカルAIを個人開発できる時代へ。AIロボ開発キット登場
2026.11.12
作業の段取りを自動化するAGV。鍵となるシステムの内製化
2026.11.11
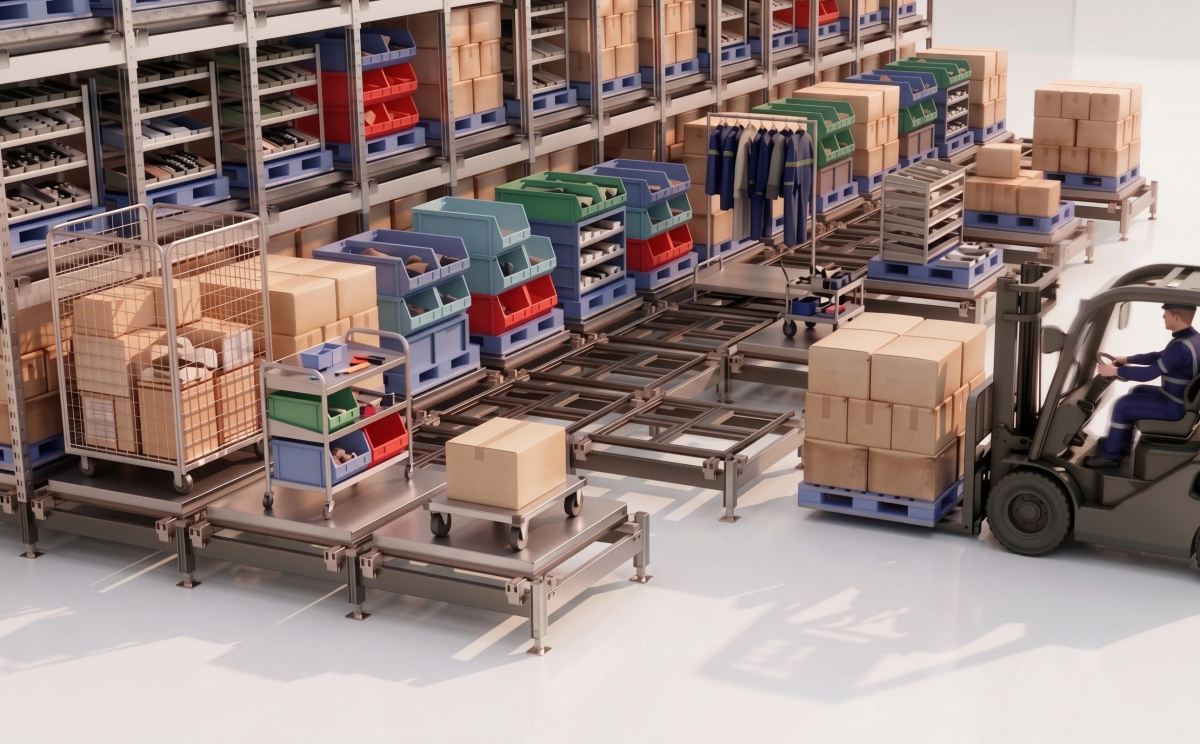
限られた倉庫空間を有効活用。パレット対応の自動倉庫システム

2026.11.10
水回り清掃を担うフィジカルAI。オフィスビルで実証開始
2026.11.09
フィジカルAI時代、「つなぐ力」が日本の武器に
人気連載コラム
農林水産
フードテック
ボタン一つでプロの腕前、完全自動の調理ロボ登場。日本の食を支える現場をAIが変える
2026.08.24
ロボットと餅をつく。伝統を守る協調の形
2026.08.03
狭小店を救う配膳ロボ。運搬と販促を両立
2026.04.22
製造・物流
作業の段取りを自動化するAGV。鍵となるシステムの内製化
2026.11.12
限られた倉庫空間を有効活用。パレット対応の自動倉庫システム
2026.11.11
自社製品にとらわれない物流自動化。ギークプラスが他社製ロボットを採用
2026.11.06
医療・介護・福祉
院内搬送を自動化。医療現場を支えるロボット
2026.10.05
対話する猫型AIロボ。ペットの新たな形
2026.09.24
ロボットと共生し、笑い声の響く病院に。搬送ロボは医療現場をどう救っているのか
2026.09.15
システム
ロボットの「遅延ゼロ」へ!フィジカルAI時代の新制御
2026.06.26

仮想空間で特訓。非定型をこなすAIロボ
2026.03.30
AI規制を踏まえた説明可能AI(XAI)の重要性について
2025.01.16
防災・警備
宇宙
宇宙ビジネスは誰にでも道が拓ける
2025.11.26
大阪・関西万博で初披露 月面AIロボット「つきかけ」に来場者が熱視線
2025.08.08

「宇宙ロボット」を知る!拡大する宇宙ビジネスと無人化のニーズ
2025.05.13
コンサルティング
ロボット導入を伴走支援。構想から実装へ
2026.10.06
市役所で実現した、エレベーター連携【連載】ロボットと共存する、未来の建物づくり(第2回)
2026.05.29
点検・保守・清掃
50センチの幅を自動走行。小さな小売店を救う清掃ロボ
2026.11.17
水回り清掃を担うフィジカルAI。オフィスビルで実証開始
2026.11.10
高温の電気室を無人化。NTT西日本の点検ロボ
2026.10.14
サービス
VTuberが歩み寄る!区役所でアバター×自立走行ロボットが連携
2026.09.04
人間が「贅沢品」になる。おもてなしの二層構造
2026.07.03

ソフトウェア会社が熾烈な配膳ロボット市場に参入。つかんだ“泥臭い”勝ち筋とは
2026.03.02
エンタテイメント
声に反応する恐竜ロボ。フィジカルAI時代の新たなイベントの形
2026.11.18
夜空の高解像度化へ。249グラムの超軽量ドローン
2026.10.15
ものづくりの原点。都立工科高校フェスタ
2026.09.18
技術トレンド
ヒューマノイド開発をサポートするロボットアームが登場
2026.11.20
通い箱を自動で入庫。部品メーカーを救う荷下ろしロボット
2026.11.19
ファッション性と機能性を両立。ロボット専用のアパレルブランド
2026.11.16
業界動向
フィジカルAI時代、「つなぐ力」が日本の武器に
2026.11.09
中国フィジカルAIの実態。8割が有償導入・量産へ
2026.10.07

日本の部品を世界へ。米政府調達を支援
2026.09.25
初心者向け
欠かせないロボットの感覚器官「センサー技術」について知る
2025.06.17

改めて「ドローン」について学ぶ!産業現場で活躍する無人航空機の基本と活用法
2025.06.16
記事まとめ・お知らせ
新メディア『JapanStep』『SpaceStep』が創刊しました
2025.11.26
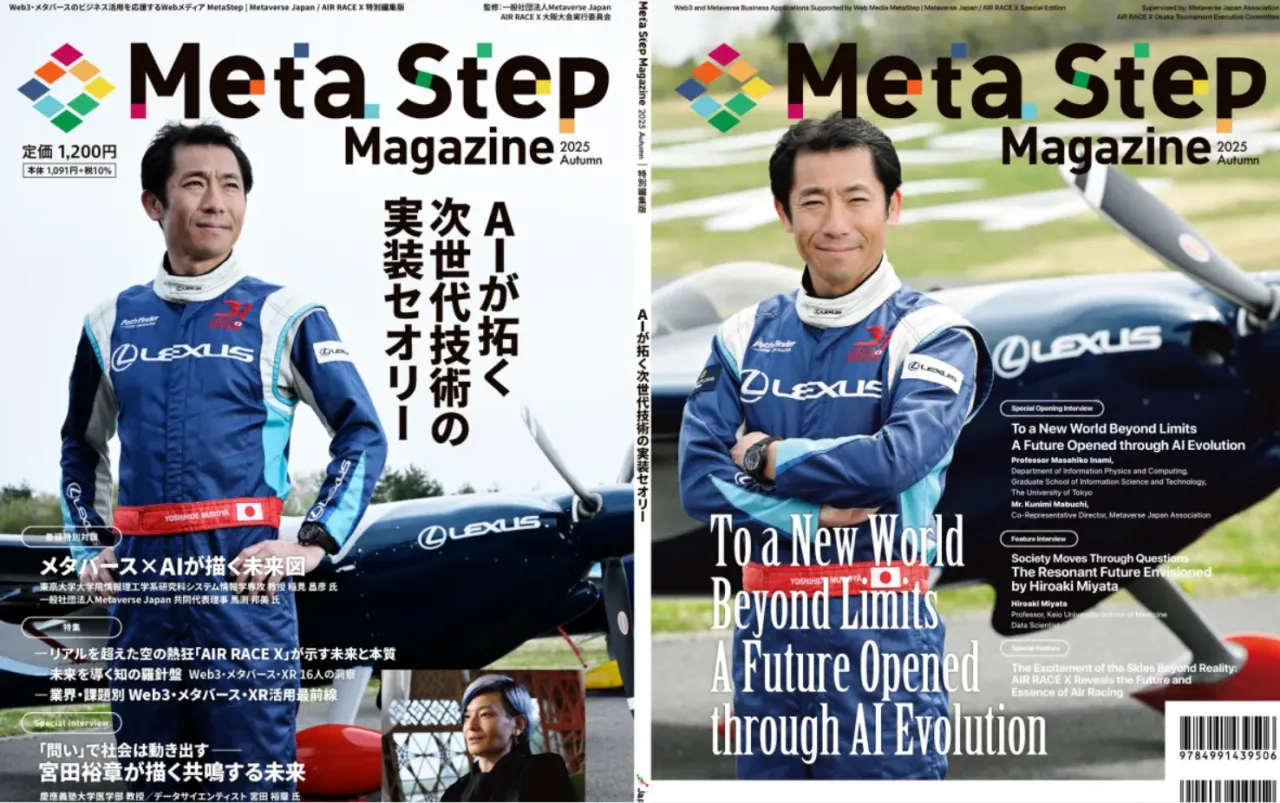
『MetaStep Magazine 2025 Autumn』発売中!
2025.09.02
業界団体・研究機関

海洋人材を育てる。水中ドローン自作の挑戦
2026.08.12

製品・サービス・技術を探す
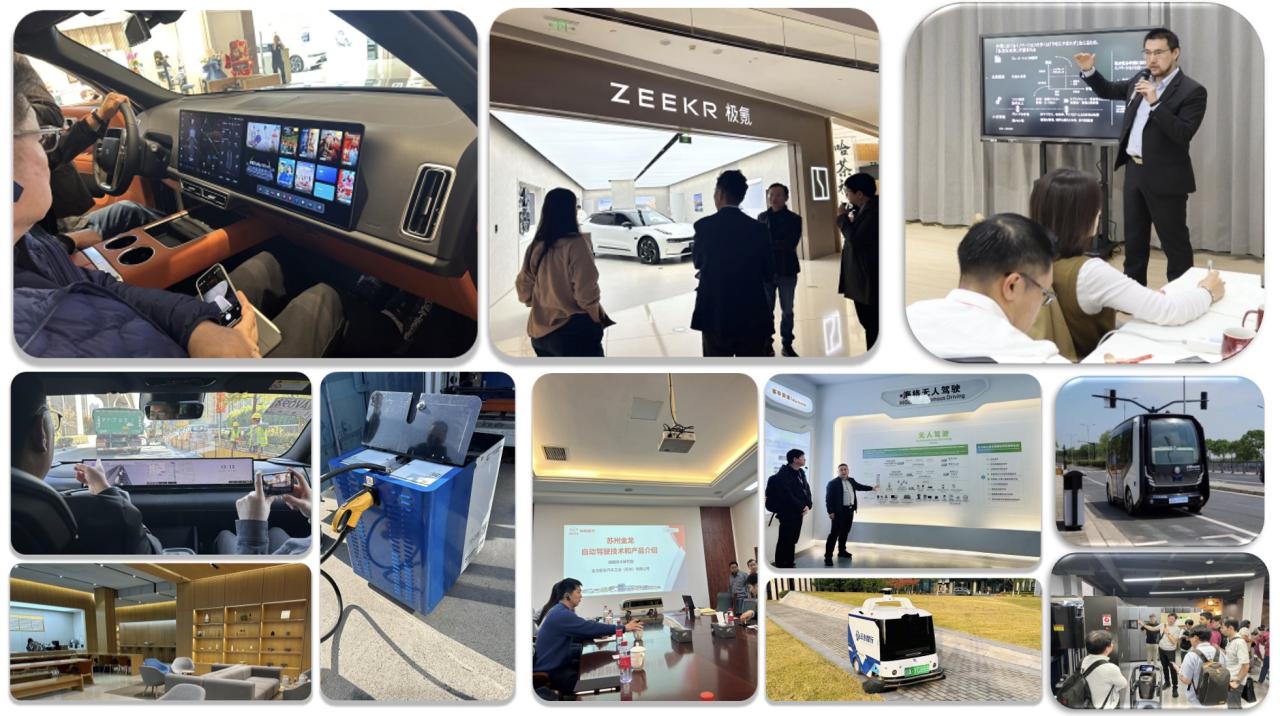
中国EV・モビリティ視察ツアー
2025.10.31
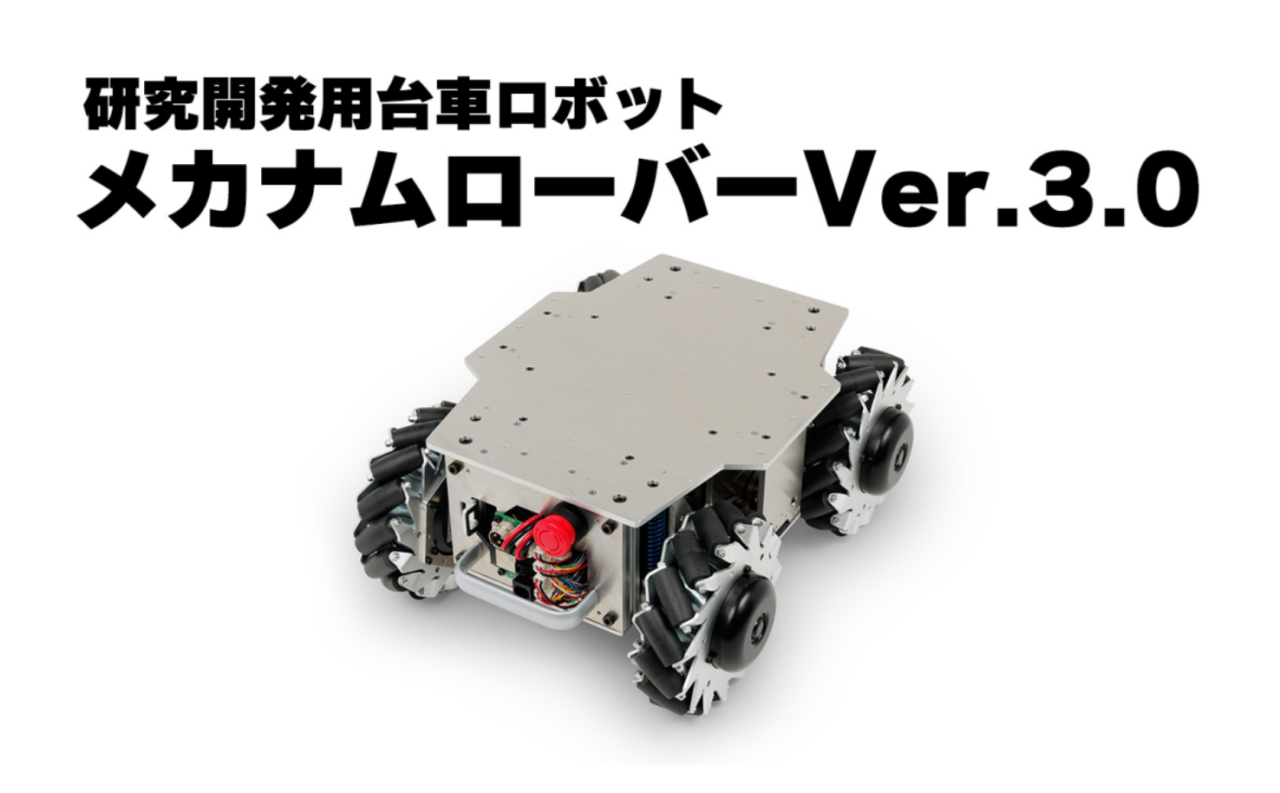
【ROS対応】 可搬重量約40kgの全方向移動台車ロボット
2025.08.25
極限進化したRomi。もはや、それは家族。
2025.06.02
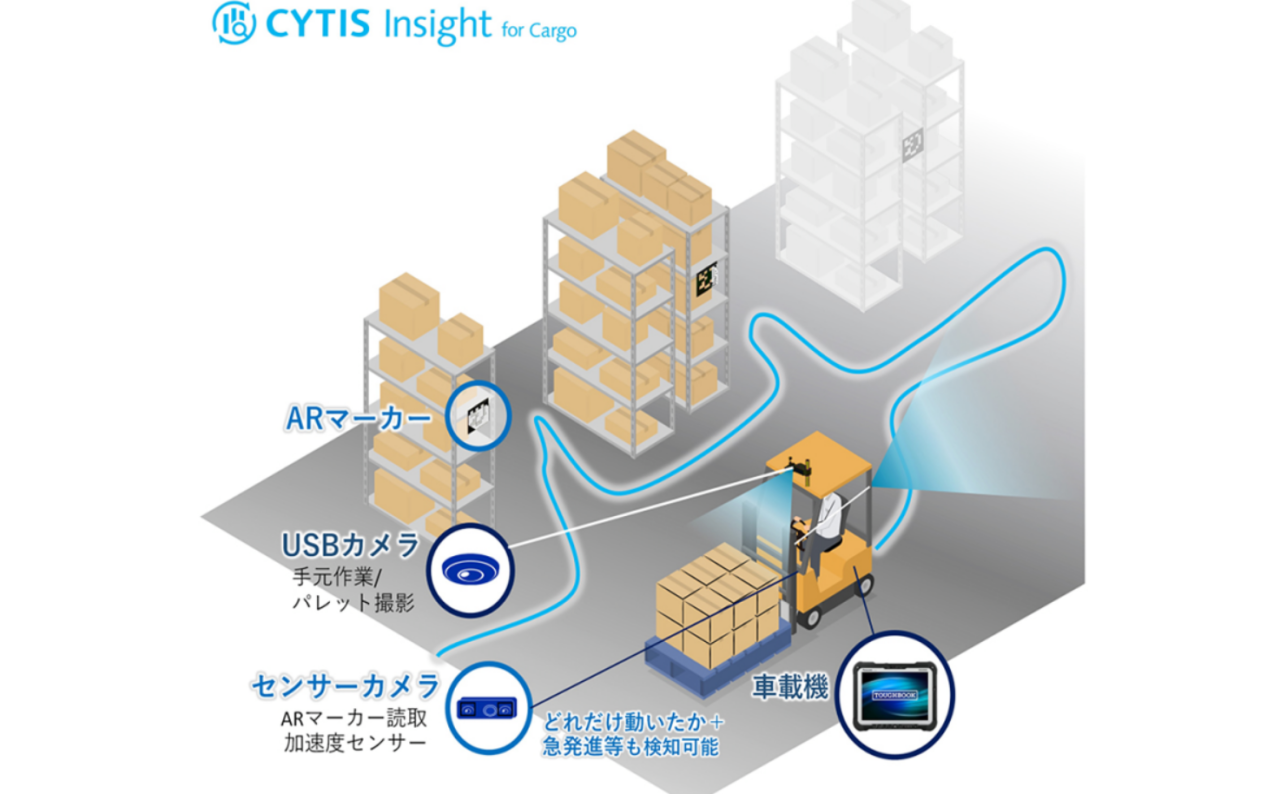
生産性が低い作業を可視化し、さらなる「改善」を実現
2025.03.31

遠く離れていても、すぐそばにいることができる。それがOhmni(オムニ)。
2025.03.17

段ボール積み付け作業を自動化する小型の協働ロボット
2025.02.14

AIとクラウド技術で収穫作業の効率化を実現、人手不足解消に貢献
2025.02.12


【ROS対応】 可搬重量約40kg、大幅な静音化を実現した二輪駆動台車ロボット
2025.01.14
連載コラム
お知らせ
ピックアップ
SPECIAL ISSUE
「JapanStep Media Project」は
企業・団体様に参画頂き、共創するメディアプラットフォームです。

-
パートナー企業・団体(ABC順)
-
-
後援(ABC順)
-
-
提携メディア(ABC順)
-


























































































TOPへ

総合TOP


