- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース

2026.11.04
ヒューマノイドロボットの主戦場は、工場じゃなくて「人がいる場所」だ 現場目線の「フィジカルAI」入門(第4回)
日本最大級のメタバースプラットフォーム「cluster」を運営するクラスター株式会社 代表取締役 CEO 加藤直人さんによる、「フィジカルAI」をテーマにした連載第4回。
前回までは、ゲーム技術と産業メタバースの接点、そしてフィジカルAIを支えるデジタルツインの重要性について語られました。今回は、その先に加藤さんが見据える未来に迫ります。
クラスターはなぜビジョンを「バーチャル経済圏」から「人・モノ・技術をつなぐ共創空間のOS」へと刷新したのか。その背景には、人間だけでなくAIやロボットも共存する社会を見据え、「空間」そのものを新たな価値創造の基盤として捉える思想があります。フィジカルAI時代におけるクラスターの挑戦と、その先に実現したい世界を語っていただきました。(リード文=RoboStep編集部、本文=クラスター株式会社 代表取締役 CEO 加藤直人さん)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
記事を執筆してくれたのは…

クラスター株式会社 代表取締役 CEO
加藤 直人さん
京都大学理学部で、宇宙論と量子コンピュータを研究。同大学院を中退後、約3年間のひきこもり生活を過ごす。2015年にVR技術を駆使したスタートアップ「クラスター」を起業。2017年、大規模バーチャルイベントを開催することのできるVRプラットフォーム「cluster」を公開。現在はイベントだけでなく、好きなアバターで友達と集まったりオンラインゲームを投稿して遊ぶことのできるメタバースプラットフォームへと進化している。2018年経済誌『ForbesJAPAN』の「世界を変える30歳未満30人の日本人」に選出。同じく2022年、2023年には「日本の起業家ランキング」のTOP20に2年連続で選出。著書に『メタバース さよならアトムの時代』(集英社/2022年) 2026年大阪電気通信大学客員教授就任。
ヒューマノイドロボットという言葉を聞いたとき、多くの人は「人間そっくりの見た目」や「二足歩行かどうか」といった分類を思い浮かべるかもしれません。でも僕は、フィジカルAIを語るうえで本当に重要な軸はそこじゃないと思っています。
大事なのは、そのロボットが「人がいる場所」で使われるのか、「人がいない場所」で使われるのか。この一点なんです。今回は、この軸を起点に、ロボットが工場から家庭へと近づいていくときに何が起きるのか、そしてそこにクラスターがどう関わろうとしているのかを話したいと思います。
ルールベースのロボットと、学習ベースのロボットの違い
人がいない場所におけるロボットは、実はもうかなり発達しています。従来のロボット、いわゆる産業ロボットは基本的にルールベースです。ルールを記述し、そのとおりにロボットを動かす。だからルールから外れたことはできないし、汎用能力もありません。1960年代から工場で使われてきた産業ロボットは、まさにこの発想でつくられてきました。人間がやるとつらい仕事を、決まった手順で代替する。それが基本です。
このルールベースのロボットにとって最大の課題は安全性です。バーチャル空間のいいところは、失敗しても人が死なないし怪我もしないということ。だからこそ、いろんな試行錯誤ができる。でも現実世界ではそうはいきません。0.01%の確率で起こるバグが、人を怪我させたり、最悪の場合は死に至らしめてしまう可能性がある。何キロ、何トンという鉄の塊が顔にぶつかれば、それだけで人は死んでしまう。だから安全性の確保は本当に難しくて、一番手っ取り早い解決策は「人を近づけない」ことだったんです。人がいなければ、ロボットがどう動こうと人を傷つけずに済む。これが従来の産業ロボットの世界です。
いま「フィジカルAI」という言葉とともによくニュースになるのも、この産業ロボットの延長線上の話です。安川電機やファナックといった企業の産業ロボットにフィジカルAIを導入する動き、あるいはヒューマノイドロボットがまず働く場所として工場が選ばれるという話。今年話題になったひとつは、1月にボストン・ダイナミクスが発表した「Atlas」です。体や顔、脚が人間の可動域を超えてぐるぐる回りながら重いものを運ぶ姿は大きな話題になりました。その後、本格稼働ではなく研究段階ですが、親会社であるヒョンデの工場への導入が始まったというニュースも出ていますし、中国のロボットたちも次々と工場に出荷され始めています。
(引用:Boston Dynamics 公式YouTube)
ここでフィジカルAIの強みになるのが「汎化能力」です。ルールベースのロボットが「教えられたことしかできない」のに対し、フィジカルAIは教えていない作業もこなせるようになる。たとえば、目の前にAirPodsのケースが置かれた場合、それを右から左に動かせるし、「フタを開けて」と言われればフタを開けることもできる。この汎化能力こそが、フィジカルAIのキモです。
ただ、ここで立ち止まって考えたいことがあります。工場という場所において、そもそも汎化能力はどこまで必要なのか、という問いです。状況に応じて臨機応変な対応が求められる場面が、工場にどれだけあるのか。決まった手順で処理できるタスクは、すでにルールベースの産業ロボットによって自動化されている可能性が高い。そう考えると、ヒューマノイドロボットを工場に導入することの意味は、実はそれほど大きくないのかもしれません。もちろん、複雑で判断が難しい一部の工程では役に立つ可能性はあります。でも、それはあくまで「自動化の最後の一歩」を埋める話であって、世界を大きく変えるようなインパクトではない。
家庭に入るロボットのデモに潜む危うさ
一方で、みんなが本当に期待している「世界の変わり方」は別のところにあります。それは、自分の家の中をロボットが歩いているという世界観です。SNSでバズる動画の多くも、こちらの方向のもの。洗濯物を畳んだり、お茶碗を洗ったり、掃除をしたり。そんな家庭内でのヒューマノイドロボットのデモを、各社がこぞって発表しています。
でも僕は、ここに危うさを感じています。実はこれ、相当先の話なんです。1Xのように家庭用として販売を始めている会社もあるにはあります。でも実際に洗濯物を畳んだり掃除をしたりできるかというと、安定して完全自律ではこなせない。まだ「人型をしたおもちゃ」レベルです。YouTubeには、そういうロボットを買った人たちが家事をまるでこなせない様子を面白おかしく撮った動画がたくさん上がっています。ロボットに料理をさせようとしてフライパンを持たせたら、そのままひっくり返ってしまう。まだまだ難しいし、危ないと言わざるを得ません。
(引用:1X 公式YouTube)
人がいる場所で、しかも人の生活圏でのタスクをこなすというのは、普通のロボットに比べて桁違いに難しいことなんです。工場であれば、ベルトコンベアの上に載ってくる商材がまれに動いたり、間隔がずれたりする程度が「予想外の状況」です。でも生活圏には、無限のバリエーションがある。うちの研究所の所長は、ロボコン出身の生粋のロボット好きなのですが、彼はこう言っていました。フィジカルAIを世の中にデプロイしていくうえで、一番のハードルになるのはおそらく「掃除」だろう、と。人がいる場所というのは、環境そのものが基本的に「汚い」。ロボットがまともに動くための環境を整えること自体が、実は一番難しいんです。ルンバを導入するときに部屋を「ルンバフレンドリー」にする、という発想がありますが、あれと同じ理屈です。
だからこそ、あえてルールベースにして用途を限定する、という判断も出てきます。たとえばオフィスビルを走り回っている自動警備ロボットや清掃ロボット。彼らはかなりルールベースで動いていて、人がちょっとでも近づくとピタッと止まる。そのくらい安全側にバッファを取っているからこそ、人がいる場所を走り回れる。ただ、その代わりに便利さという点では限定的です。ビルの中を勝手に掃除してくれる、何かあれば警備会社に通知が行く。その程度の役割にとどまります。
人型であることの意味
それでも僕は、人型であることには明確なメリットがあると思っています。これから日本も含めて少子高齢化が進んでいく中で、家事や育児、介護といった役割をロボットが担う未来は必ず来るはずです。そして、人間の生活空間というのは、基本的に人間のサイズ感に合わせてつくられています。
たとえば階段。あれは、身長1〜2mほどの二足歩行の人間が1階から2階へ移動するための形をしています。だとすれば、階段を上り下りしやすいのは人型のロボットです。ドアも同じで、1mから2mの身長の人が手をかけてガチャっと開けられるようにつくられている。人間の生活空間を変えずにロボットを迎え入れようとするなら、人型であることには大きな意味があるわけです。
ただ、人の中にロボットを入れるということは、それだけ安全性というハードルが跳ね上がるということでもあります。今のフィジカルAI研究の最先端でも、この安全性についての明確な方針や解決策は、正直まだ見えていません。
ここで少し、機能としての「形」の話から、印象としての「見た目」の話に移りたいと思います。
見た目という日本の勝ち筋、安全性という日本の勝ち筋
ロボットの見た目、いわゆる外装部分は、フィジカルAIそのものとは別の技術軸です。動きをAIに学習させて汎化性を持たせる話と、特殊メイクのような素材や造形の話は、本来別物なんです。ただ、この見た目の要素は決して軽視できません。愛くるしい見た目をしているほうが、人はロボットに対して身構えずに済む。話しかけたくなるし、触れたくなる。人がいる空間にロボットを入れるとき、見た目は重要なインターフェースになります。
日本には、可愛らしさに振り切ったロボットのスタートアップが多い印象があります。便利さよりも、愛玩ロボット、ペットとしてのロボットを目指す方向性。AIBOはその走りと言えるでしょう。アメリカや中国のスタートアップがどちらかというと利便性を追い求めるのに対して、日本は「一緒にいて楽しい」「生活に溶け込む」ことを重視する。ドラえもんが象徴的で、あれは便利さよりも、生活の中に溶け込んでいる存在としての面白さで愛されているわけです。
(引用:aibo ソニーストア公式)
「日本の熟練職人たちの行動データが手に入るから、日本のフィジカルAIは強い」という説をよく耳にしますが、僕はこれには基本的にノーだと思っています。なぜなら、町工場の職人たちの行動データは、そもそもいままで蓄積されてこなかったからです。熟練の技は、その人の脳と体の中にしかない。それに、LLMの強さが汎用性にあるように、フィジカルAIの完成形も、特定の熟練工のデータを学習させなくても基盤モデルとしてある程度出来上がる可能性が高い。そのうえで、特定の工場の特定のタスクだけを見せれば対応できる、という未来のほうが現実的だと思っています。
では日本の本当の勝ち筋はどこにあるのか。一つは、アニメやマンガの国だからこそつくれる、生活に溶け込む見た目のデザイン力。もう一つは、安全性という観点での「メイドインジャパン」ブランドの再評価です。中国のロボットは価格の安さと量産力で先を行っていますが、安全性という点はまだそこまで重視されているようには思えません。日常生活の中に入れても、絶対に人を傷つけない。異常時には安全に停止する。この安全性のブランドこそ、日本という国から生み出せる可能性が高いと思っています。
工場向けのロボットなら、安くて便利なものが選ばれます。でも、子どもや、おじいちゃんおばあちゃんのいる家庭で動かすロボットとなると話は変わってきます。片や100万円で0.00何パーセントかの確率で事故を起こすロボット、片や1000万円で事故率が桁違いに少ない日本製のロボット。どちらを選ぶかと言われたら、家庭用は後者でなければ導入されない。一件の事故が起きるだけで、致命的な問題になってしまうから。ソフトウェア産業であれば、バグが多少紛れ込んでも人が死ぬことはほとんどありません。でもハードウェア、しかも人がいる空間で動くロボットにおいては、その一件の重みがまったく違う。ここが、日本の強み、そして勝ち筋になる可能性は十分にあると僕は思っています。
クラスターが向き合う、データという勝ち筋
いまのフィジカルAIは、人間がルールを書くのではなく、データを食べさせることでAIに汎化性を持たせるという発想でつくられています。だからこそ、どんなデータを、どうやってつくり出すかという「データ生成戦略」がとても重要になってきます。
必要になるのは、状況を認識してどう体を動かすかというモーションデータです。ロボットはカメラやセンサーから今の状況を把握し、自分の体がどこにあり、何を見ているかをもとに次の一歩を判断します。この「状況と言語による指示からモーションを導き出す」仕組みには、ビジョン・ランゲージ・アクションモデル、いわゆるVLAモデルが使われています。フィジカルインテリジェンス社のπ0や、NVIDIAのGR00Tなど、いくつものVLAモデルがすでに登場していますが、まだ完全汎用型ではありません。どんなデータを学習させれば理想のフィジカルAIができるのか、実はまだ誰にもわかっていない研究段階なんです。
そこで僕らが着目しているのが、cluster内の人々の動きのデータです。バーチャル空間の中でVRヘッドセットを被った人たちは、何かを取りたいと思えば自然に手を伸ばすし、何かに近づきたいと思えば歩きます。ここには意思決定と操作が発生している。しかも、周りに他の人がいる中で、その人を避けるために遠回りをするといった判断も、ごく自然に行われています。人がいる空間の中で、状況に応じてアクションを起こす。これはまさに、フィジカルAI実現に使えるかもしれないデータセットなんです。
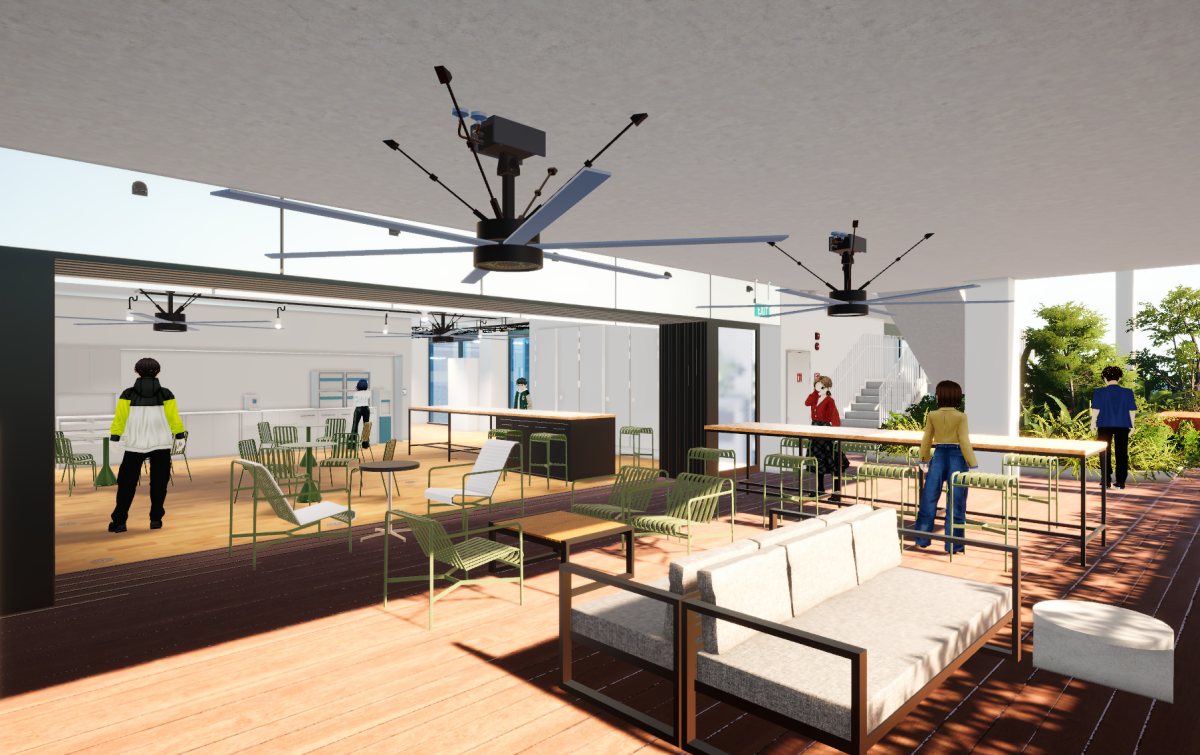
リアルの世界でこうしたモーションデータを取るのは、実はとてもコストがかかります。人が手を伸ばす様子を動画で撮ることはできても、そこからモーションデータを抽出するのは簡単ではありません。一方でclusterには、最初からモーションデータとして存在している。状況に対して人がどう手を伸ばし、どう動き、何を避けたか。そのデータがすでに蓄積されている。これは、人がいる空間のデータセットとして、非常に面白い特性だと思っています。VRやメタバースの世界で培われてきた技術が、フィジカルAIの研究において意外な形で重要な役割を果たす。この話の続きは、次回じっくり掘り下げたいと思います。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
- share
-

-

-