- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース
現実空間を認識して自律的に行動する「フィジカルAI」に注目が集まる中、最初の一歩を踏み出せずにいる製造業や物流の現場も少なくない。なぜなら、シミュレーション環境の構築や学習データの確保、実機への移植といった複数の領域にわたって課題があるからだ。
仮想空間で安全に試行錯誤を重ね、現場へスムーズに橋渡しする開発基盤は、手探りが続くロボット活用の現場をどう前進させるのだろうか。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
仮想で学び実機へ移す。複合技術を一貫して支える仕組み
2026年9月8日、産業用次世代通信インフラを手掛ける株式会社ISL Networksと、組み込みソフトウエア開発を展開する日本システム開発株式会社は、製造・物流現場向けの「フィジカルAI開発環境構築、開発支援サービス」を共同で開始したと発表した。
工場や物流倉庫では、自動搬送車の走行ルート最適化や障害物回避、ロボットによる組立作業などへのAI活用が期待されている。しかし、現場でAIを動かすには、3Dの仮想空間の準備、大量の学習データの生成、ロボット制御ソフトウエアとの連携、そして実機での動作確認など、広範な専門知識が求められる。社内にこれらのノウハウを持つエンジニアが不足していることが、現場導入を阻む大きな障壁となっていた。
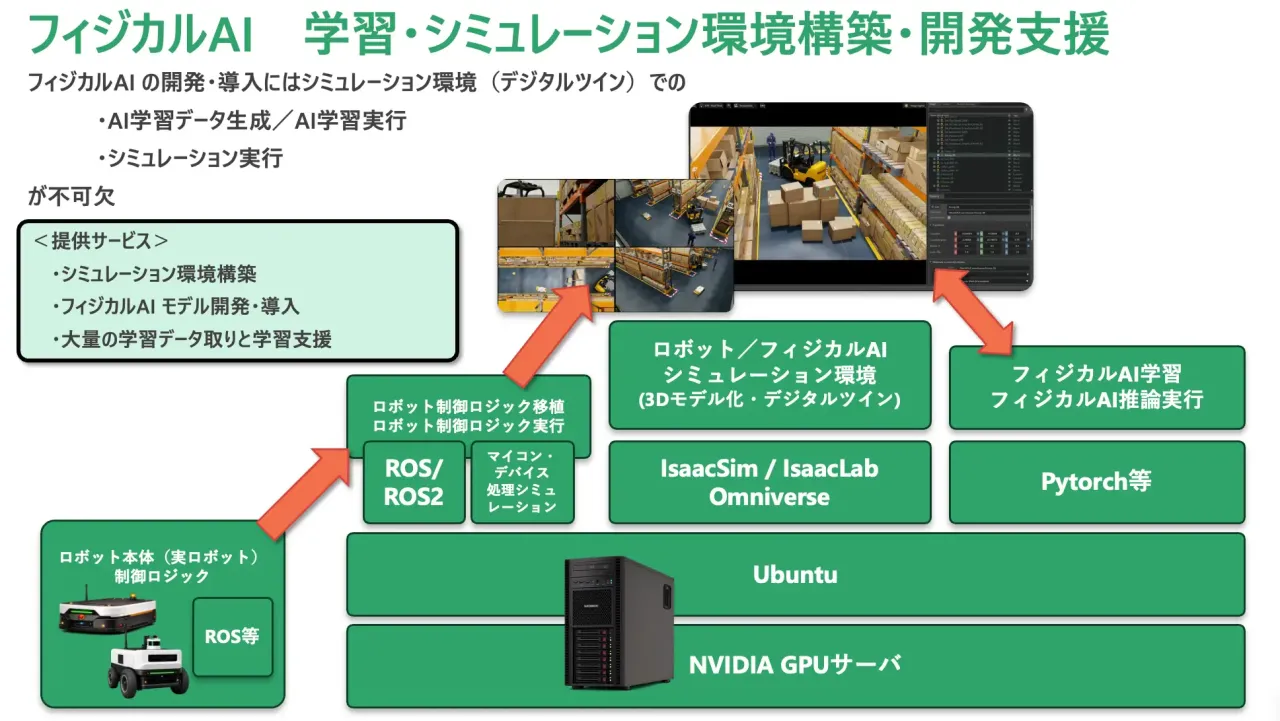 (引用元:PR TIMES)
今回の共同サービスは、この複雑な開発工程を一気通貫で支援する点が特徴だ。NVIDIAのシミュレーション基盤「Isaac Sim」などを活用し、現場の設備やロボットを再現したデジタルツイン環境を構築。現実の工場を止めることなく、仮想空間内でシミュレーションを行い、大量の学習データを生成する。さらに、実機では収集が難しい危険な衝突シーンや稀な異常ケースのデータも安全に確保できる。
両社の強みを生かした連携も心強い。ISL NetworksがAGV/AMR・ロボット・PLCなどを接続する産業ネットワークや将来の現場実装を見据えたシステム設計を担い、日本システム開発がAIモデルの学習・推論、ロボット制御ロジックの開発、実機への移植を担当する。企業は手探りのPoC(概念実証)から脱却し、段階的に確実な現場実装を進めることが可能になる。
実機を動かす前に検証。フィジカルAIを社内へ根付かせる鍵
今回の取り組みが示しているのは、ロボット導入が「実機での調整」から「仮想空間を起点とした計画的な自律化」へシフトしつつある点だ。
これまでの工場や倉庫における自動化では、高額な実機を導入した後に現場で動作の教示を行い、想定外のトラブルに対処しながら長い時間をかけて調整する手法が一般的だった。しかし、稼働中の生産ラインや多品種少量生産の現場では、物理的な設備を止めて実機実験を繰り返すこと自体が大きな損失を招く。だからこそ、現場のリスクを排除できる仮想空間をいかに使いこなすかが成否を分ける。
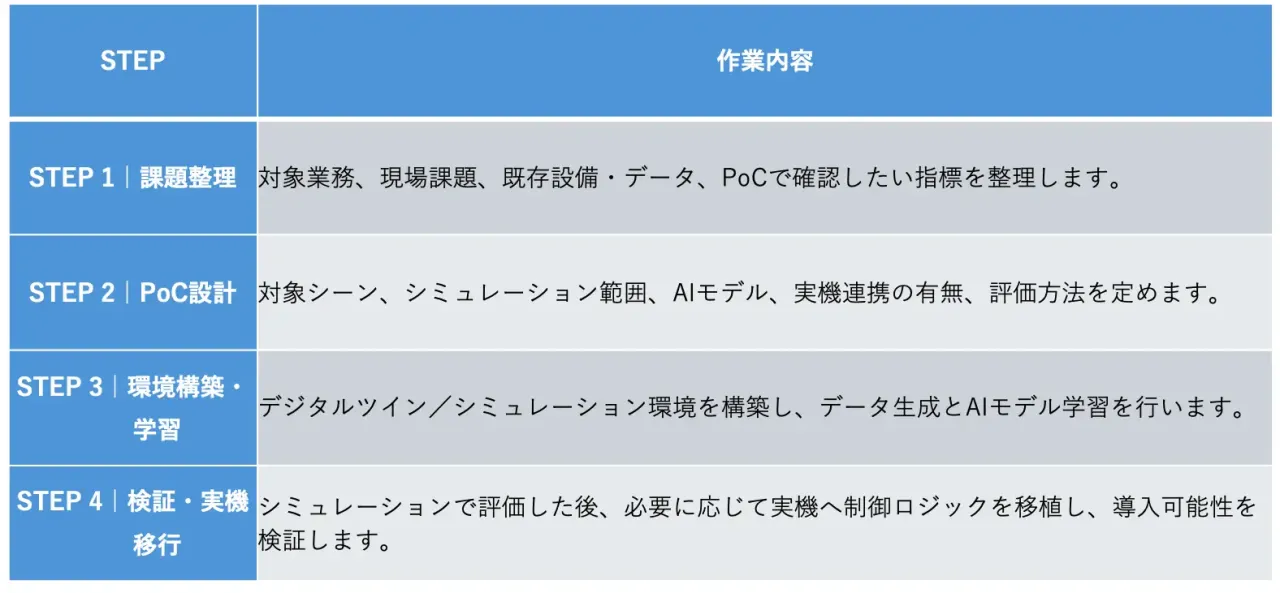 (引用元:PR TIMES)
企業がフィジカルAIを現場へ取り入れる上で鍵となるのは、「現実と仮想の役割分担」だと言える。ルート最適化や障害物回避、異常時の安全対策といった試行錯誤は仮想空間側で検証し尽くし、AIの学習を完結させておく。これにより、実機へ移行した際の手戻りやトラブルを抑えることができる。
さらに見落とせないのが、AI単体ではなく通信インフラや制御装置を含めたシステム全体の検討だ。いくらAIが優秀でも、現場のネットワークが不安定では搬送機は動かない。通信、制御、知能を一体として捉える視点こそが、実証実験で終わらせず本番稼働へ導く決定打となるだろう。
仮想環境という安全な実験場を味方につけ、現場のリスクを抑えながら知能を鍛え上げる。この着実なステップを踏むことが、人手不足に悩む日本の製造・物流現場が真の自律化を実現するための推進力となるはずだ。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
- share
-

-

-