- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース
現実世界を認識して動作する「フィジカルAI」の実装が進む中、産業現場では自律走行ロボットやSLAM技術を扱えるエンジニアの育成が急務となっている。しかし、自律走行の実習環境を整えるには高いハードルが存在してきた。LiDARを搭載した本格的な台車ロボットは高価で大型のものが多く、広い走行スペースを持たない教育機関や個人が1人1台の実機を揃えて学習を行うことは容易ではなかったからだ。
こうしたロボティクス学習の制約を取り払い、実機での実習を身近にする新たなアプローチが動き出した。2026年9月、ヴイストン株式会社は卓上サイズの学習用台車ロボット「ライトローバー E32」を発売した。高度な計算をPC側へ逃がす設計とLiDARの標準搭載により、デスク上で本格的な自律走行制御を学べる環境が、教育現場に新たな選択肢をもたらそうとしている。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
手のひらサイズにLiDARを搭載。計算をPCへ逃がすリモート設計
ヴイストンが発売した「ライトローバー E32」は、卓上で走行可能な小型筐体とLiDARを組み合わせた学習用ロボットだ。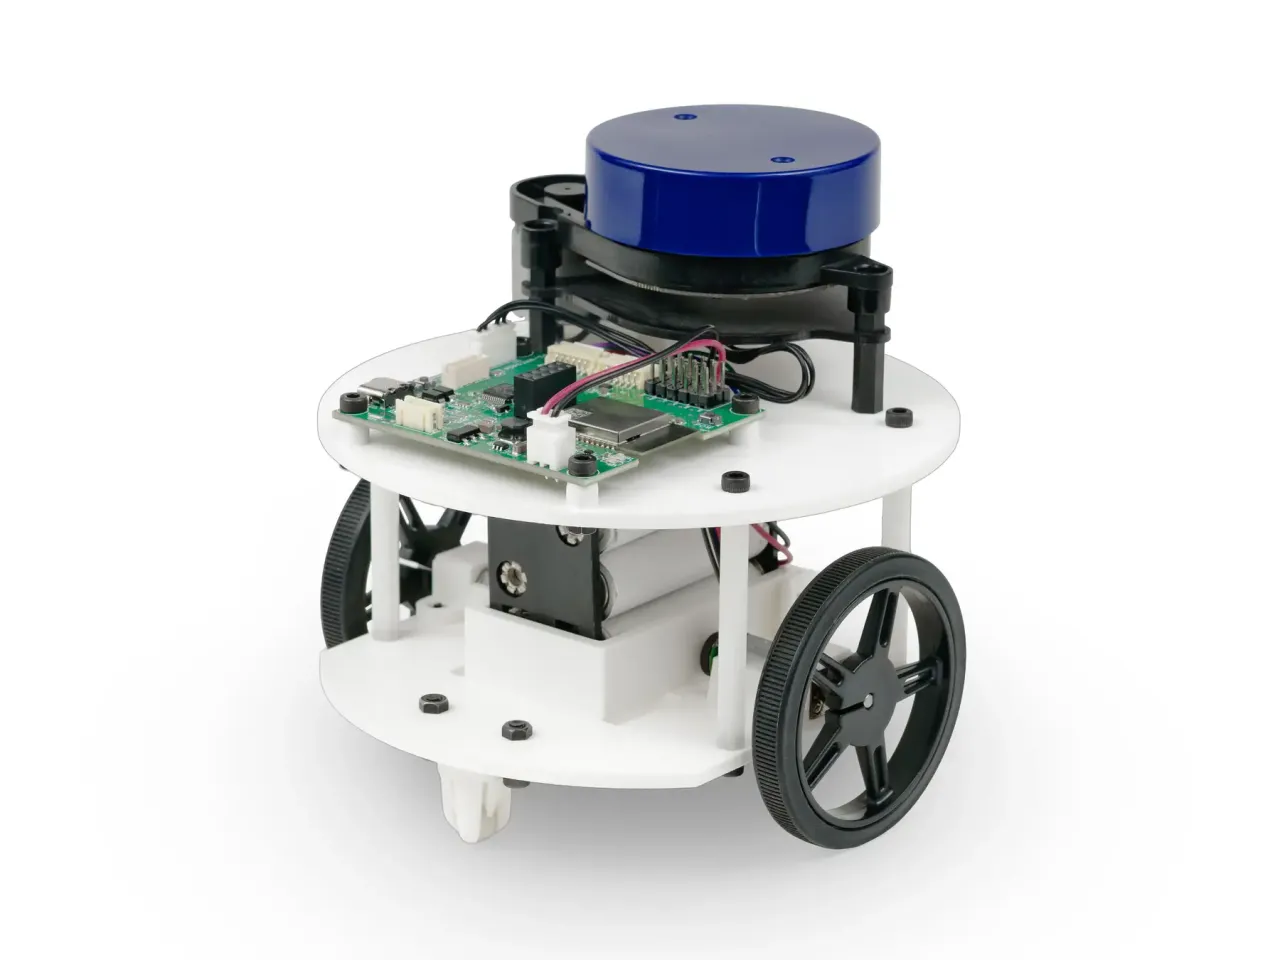
(引用元:PR TIMES)
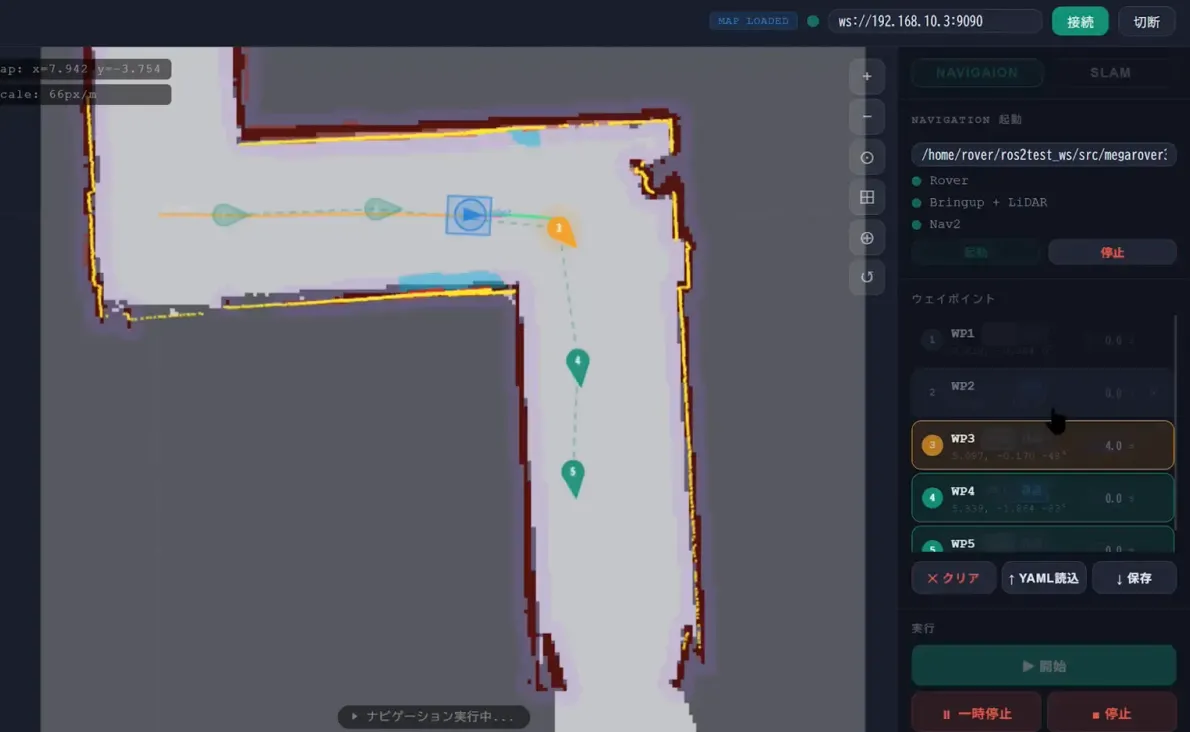
最大の特徴は、小型化と低価格を両立させた「リモートブレイン方式」にある。具体的には、micro-ROSを活用した高度な機器間連携により、SLAMや自律走行に必要な高度な処理を、ロボット本体ではなくネットワーク越しのPC上で実行する構成を採用。この工夫により、本体サイズは約291グラム、幅・奥行きは各13センチメートルに収まり、机の上の狭いスペースでも安全な走行実習を実現している。
さらに、ハードウエア構成も本格的だ。本体上部には小型LiDAR(YDLIDAR X2)を標準搭載しており、また、組み立て済みの状態で販売されるため、購入後すぐに実習へ着手できる。搭載している制御基板「VS-WRC940」では、ESP32-S3-WROOM-1マイコンを採用しており、Arduino IDE(※)での開発が可能だ。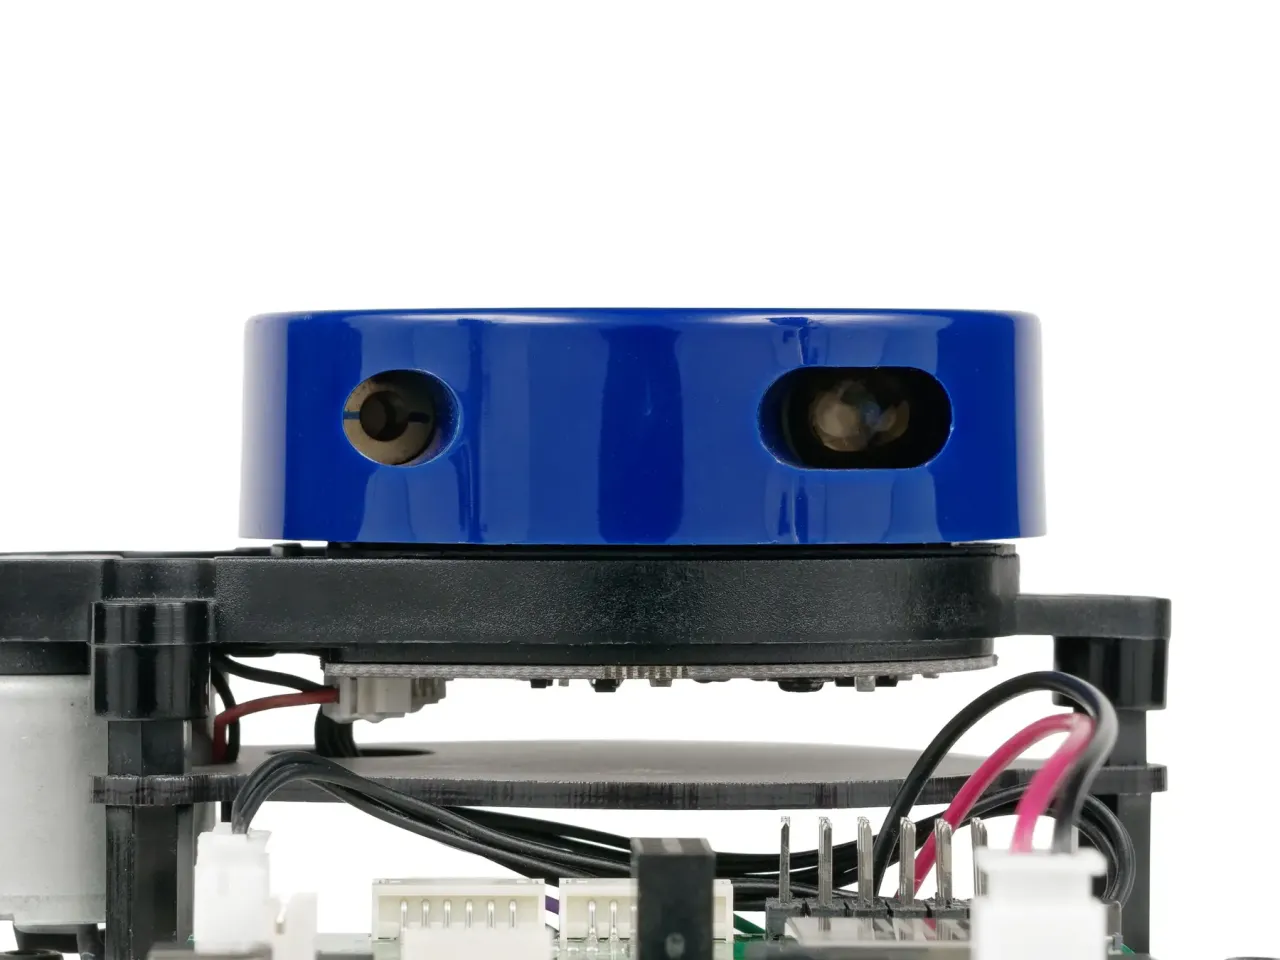 (引用元:PR TIMES)
また、本体フレームに3Dプリンターで出力した部品を採用している点も特徴だ。GitHubにてサンプルコード類が無償公開されるほか、フレームの形状データも合わせて公開が予定されている。これにより、ユーザー自身で部品を出力できるだけでなく、追加部品の取り付け場所を設計するなど自由なカスタマイズも可能だ。電源には単3電池や市販のモバイルバッテリーを利用でき、幅広いニーズに対応している。
(※)マイコン制御プログラムの作成・転送に用いる定番の統合開発環境
「1人1台」のデスク実習へ。フィジカルAI教育を阻む壁の解消
ヴイストンによる今回の製品投入は、ロボティクス教育が「少数の共用機を順番に使い合う状態」から、「個人が専有して試行錯誤を繰り返す日常の実習」へと本格的に移行しつつあることを象徴している。
従来、自律走行を実機で学ぶには高額な台車を共有せざるを得ず、1人が実機に触れられる時間は限られていた。また、大型機体を動かすには専用スペースの確保や安全管理が必要であり、学習のハードルを押し上げる大きな要因となっていた。
しかし、卓上サイズでLiDARを備えた実機が普及すれば、自室のデスク上で納得いくまでコードを書き換え、実機特有の挙動やノイズに向き合うことができる。シミュレーター上の理論値と現実の物理現象との差を早い段階で体感することは、実践的な技術者を育てる上で欠かせないプロセスとなるだろう。
また、高負荷な処理を外部PCに委ねる設計に加え、フレームの3Dデータを公開してカスタマイズを促すオープンな姿勢も示唆に富む。分散処理で機体を軽量化しつつ、機構のカスタマイズ性をユーザーへ開放するアプローチは、ソフトウエアの制御だけでなくハードウエアの構造まで深く理解した技術者を育てる土台となるはずだ。
フィジカルAIの社会実装を支える鍵は、ソフトウエアと実機の双方を扱える人材の層の厚さにある。ヴイストンが提示した小型実習機は、日本のモノづくりとAI開発を支える次世代エンジニアの裾野を広げるための確かな足がかりとなるだろう。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
- share
-

-

-