- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース
人手不足が深刻化する中、工場や倉庫、医療施設などの現場において、搬送業務の自動化は急務だとされてきた。だが、現場の切実な要請とは裏腹に、自律走行ロボットの導入は遅々として進まない現実がある。
自律走行を実現するためには、SLAM技術(自動運転や自律制御システムを支える技術)への理解や専用環境の構築、高度なプログラミングが必要とされる。そのため、専任エンジニアを持たない多くの事業所では、PoC(Proof of Concept:概念実証)の段階で計画が頓挫してしまうケースが少なくない。
こうした技術的な参入障壁を取り払い、現場主導での自動化を実現するための新たなアプローチが動き出した。2026年8月、ヴイストン株式会社は、自律走行に必要なハードウエアとソフトウエアを研究開発用台車ロボットに搭載した「メガローバーVer.3.0 自律走行パッケージ」を発売した。ブラウザ上の直感的なGUI(アイコンやボタンを使って操作できる画面)操作だけで、マップ作成から経路指定まで完結できる仕組みが、ロボットによる搬送自動化の裾野を大きく広げようとしている。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
ブラウザ上で地図作成と経路指定。プログラム不要で即戦力に
(引用元:PR TIMES)
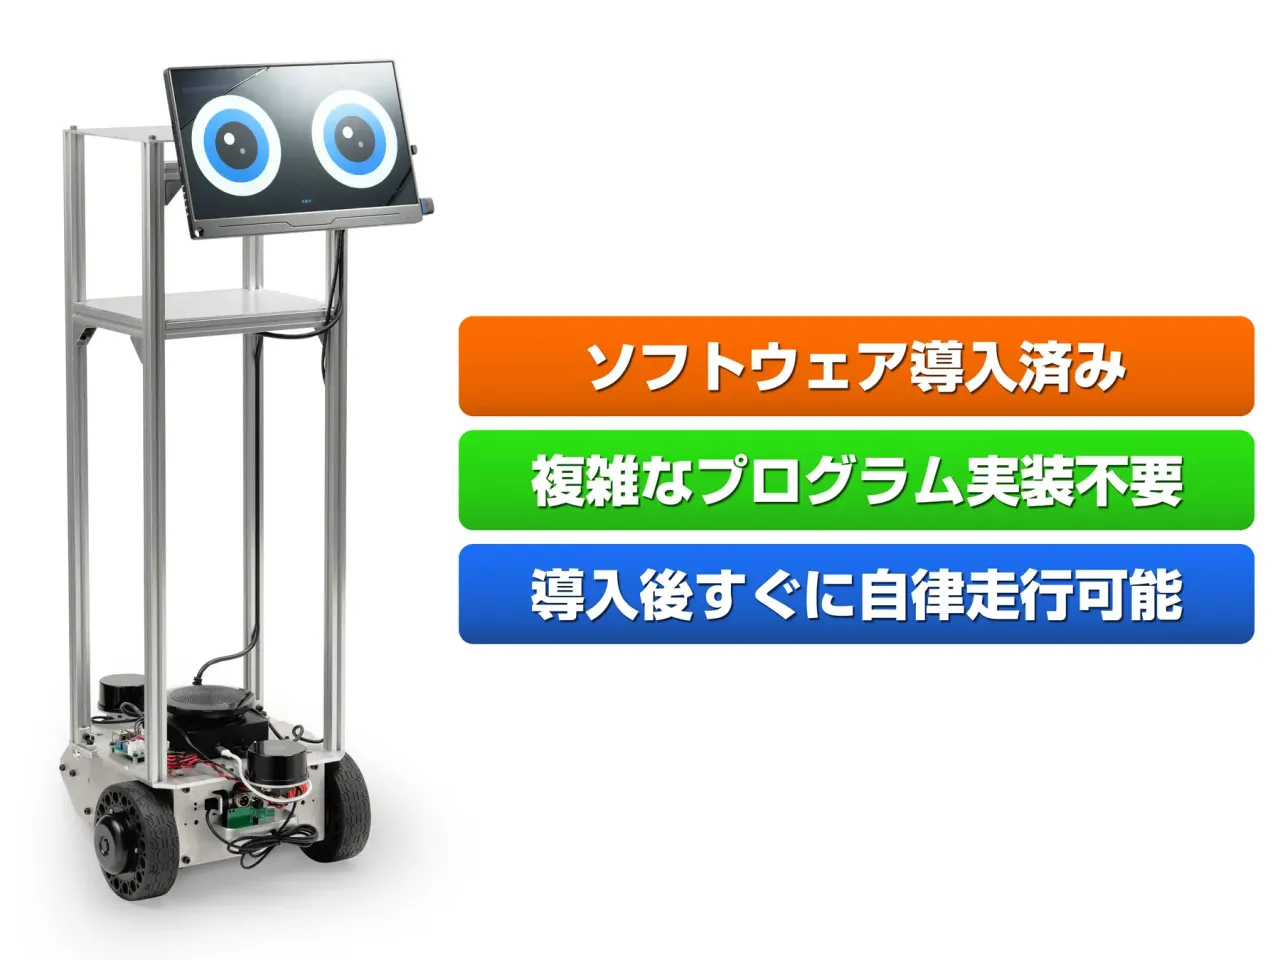
ヴイストンが発売した本製品は、台車ロボット「メガローバーVer.3.0」を基盤とし、自律走行に必要なハードウエアとソフトウエアを事前に実装した即戦力型のパッケージだ。専用の開発環境の構築や特別なプログラム実装を省き、導入直後から自律搬送の検証を開始できる環境を整えている。
 (引用元:PR TIMES)
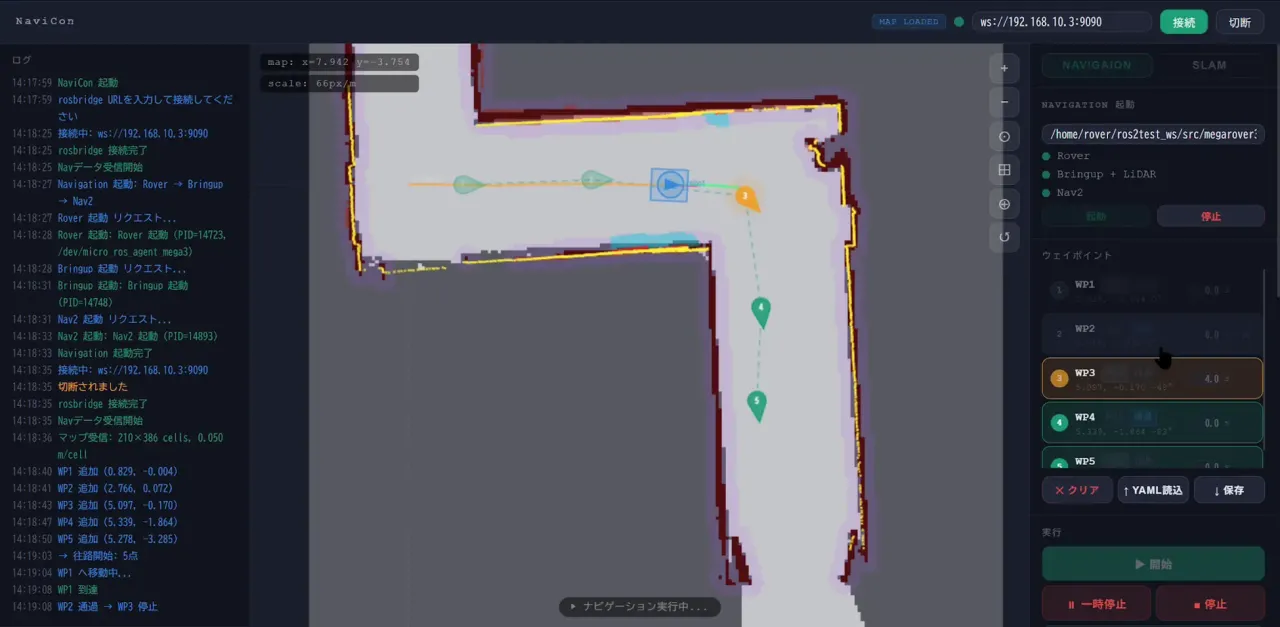
運用手順は分かりやすく設計されている。作業者はPCのブラウザから操作画面を開き、カーソルキーなどを用いて本体を操縦する。ロボットは自己位置推定を行いながら走行環境データを取得し、現場のマップを自動で作成する。マッピング完了後は、作成されたマップ上で通過点や停止位置などのステータスを指定するだけで、現場の状況に応じた走行ルートを自由に設計することが可能だ。
 (引用元:PR TIMES)
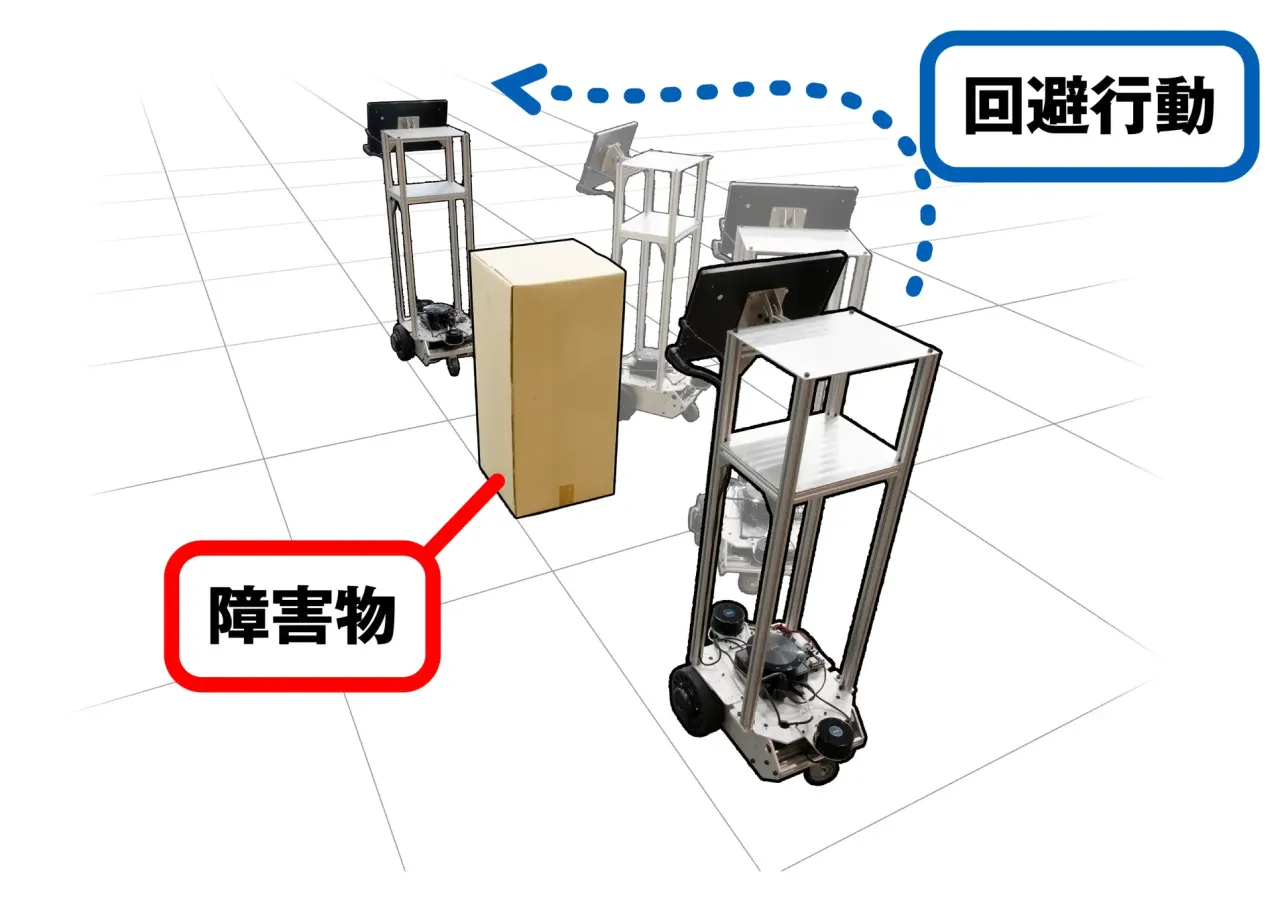
さらに、マップ上に存在しない障害物を走行中に検知した場合、自動停止した上で状況に応じた回避行動を実行する。機体は本体重量約20キログラムに対し積載重量約30キログラムを確保し、搬送棚も標準搭載。ロボットの動作状況を「顔の表情」で伝えるディスプレイやスピーカーも備えている。また、販売だけでなくレンタルの選択肢を用意することで、初期投資リスクを抑えた導入・検証を後押ししている点も特長だ。
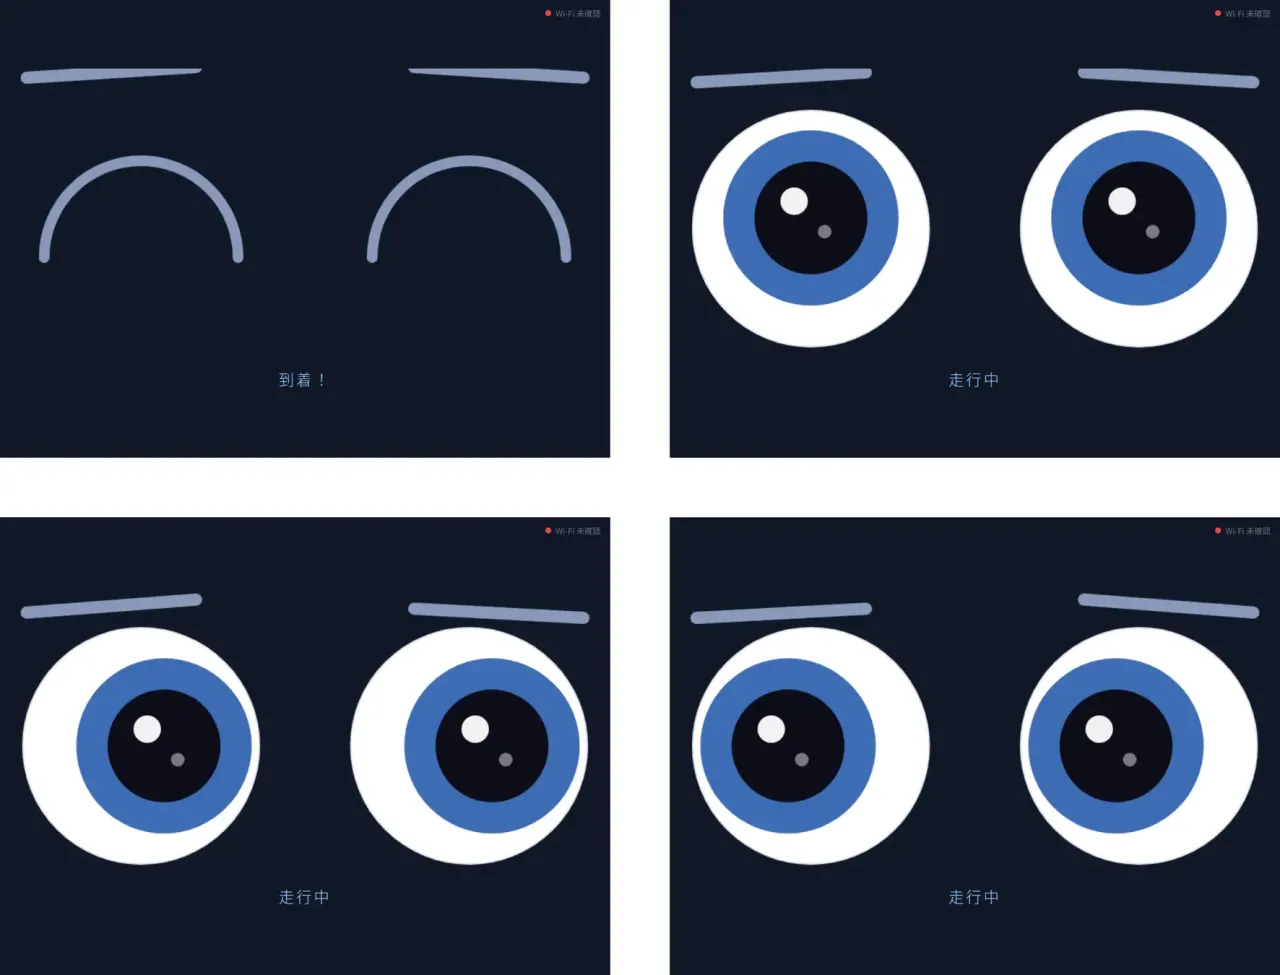 (引用元:PR TIMES)
専門技術者を待たずに導入。作業員が画面で設定する搬送台車
ヴイストンによる今回のパッケージ化によって、自律走行ロボットの社会実装における力点が、「技術開発の追求」から「運用の簡素化」へとシフトし始めたことを感じた。
これまで自律搬送ロボットの導入は、専門技術者が長期間かけて環境を構築し、専用プログラムを書き込むという、高度に専門的なプロジェクトになりがちだった。しかし、SLAMや自律走行に必要なシステムがあらかじめ機体に組み込まれ、ブラウザの画面上でルートを指定するだけで動かせるようになったことは、搬送自動化の主導権が「外部の技術者」から「現場の作業員」へと移ることを意味する。現場を最もよく知る人間が自らの手で動線を試し、その場でルートを修正できるこの手軽さは、自律搬送ロボットを根づかせる土台となるだろう。
また、機体レンタルという提供形態を組み合わせた意義も大きい。投資対効果の予測が立ちにくい中小規模の現場において、実際の作業動線に適合するかを事前に確かめられる仕組みは、導入のハードルを大きく引き下げる。加えて、ロボットの表情ディスプレイによる情報伝達も、人とロボットが協働する現場において、作業員の心理的な摩擦を和らげる工夫と言えるだろう。
自律走行ロボットは、誰もが手軽に扱えるインフラとなるべく歩みを進めている。ヴイストンが提示したアプローチは、現場での自律的なロボット導入を進めるための確かな足がかりとなるはずだ。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
- share
-

-

-