- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース

完全自動運転の実現に向けて、世界中でVLA(Vision-Language-Action)モデルの開発競争が激化している。刻一刻と状況が変わる運転において、人間は膨大な情報を処理している。それをAIが担う場合、計算負荷が高くなることは避けられない。この技術的な課題を乗り越え、Turing株式会社は公道でのリアルタイム制御による自動運転に成功した。その技術に迫る。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
約20億パラメータのVLAを実車で動かす
完全自動運転の社会実装を目標に掲げるTuringは、フィジカルAIの基盤モデルとして実用化が期待されているVLAモデルによる公道での自動運転に成功したと発表した。
 (引用元:Turing 公式YouTubeチャンネル)
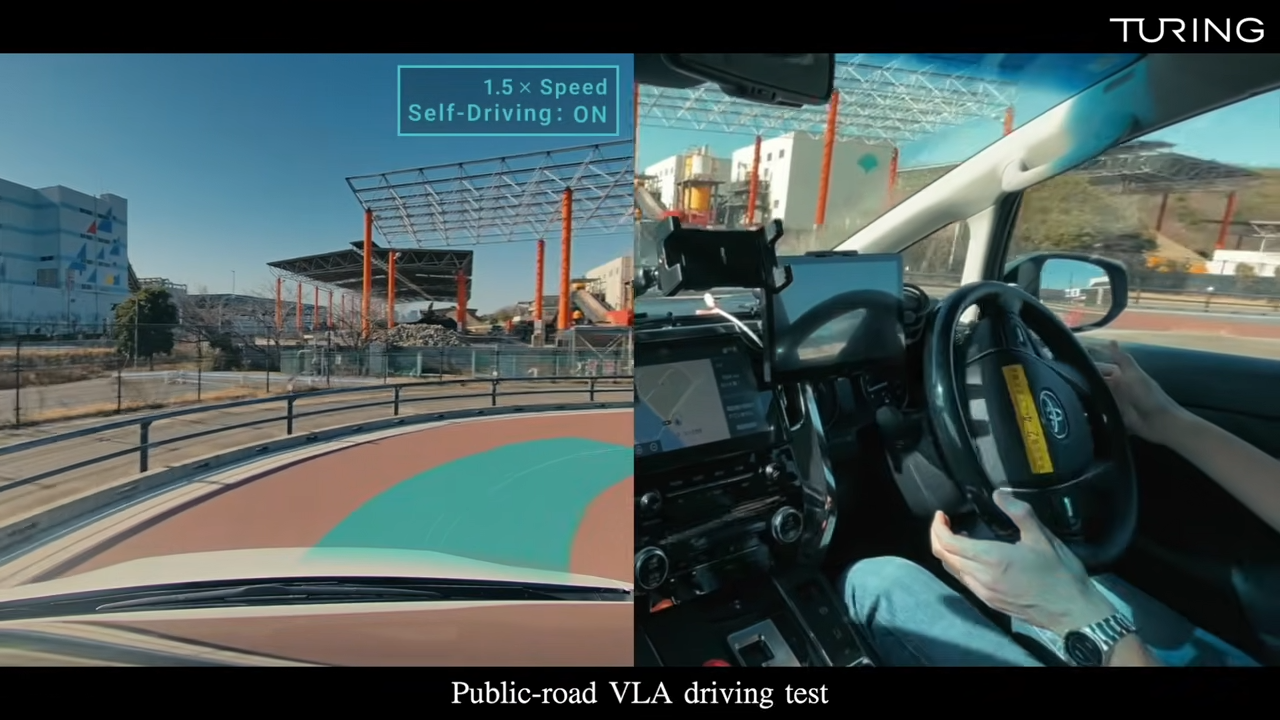
最大の特徴は、推論に時間が必要なVLAモデルを自動車に搭載し、リアルタイムでの運転制御に成功した点にある。
自動車の運転では、刻一刻と変化する周囲の状況を認識し、必要な動作を判断した上で、ハンドルやアクセルなどを操作しなければいけない。瞬間の判断と動作をVLAモデルで実現するためには、推論速度を上げる必要がある。
(引用元:Turing 公式YouTubeチャンネル)
Turingは、AIに入力する画像の情報量を抑えたり、計算方法を軽量化したりすることで処理を高速化。さらに、何度も計算を繰り返して走行ルートを決めるのではなく、一度の計算で走行ルートを導き出すシステムを採用した。その結果、約20億パラメータ(AIの判断精度や知能の規模を示す指標)のVLAモデルでありながら、1秒間に10回の頻度で走行軌跡を出力し、車両制御につなげている。
さらに、TuringはAIの学習基盤となる因果推論データセット「RACER」と、運転映像データをAIが扱うトークンに変換して約100分の1に圧縮する「DriveTiTok」を公開している。先進的な技術をオープンにしたことは、VLAモデルによる自動運転の社会実装を加速させるだろう。
自動車産業の競争力強化を後押し
今回の発表は、日本における完全自動運転システムの開発が新たな段階に入ったことを示唆している。これまで国内の自動車メーカーは、カメラやセンサーなどを組み合わせたモジュール型の自動運転システムの開発に力を入れてきた。一方で、完全自動運転を実現するAIの基盤として実用化が期待されているVLAモデルの研究開発は海外のメーカーが先行している。例えば、イギリスを拠点とするWayve社は2024年にVLAモデルを用いた公道での自動運転に成功しており、2025年には日産自動車株式会社との協業を発表している。また、NVIDIA社もVLAモデルやデータセットなどを含む開発基盤をオープンソースで提供している。
こうした海外勢が先行する中、Turingは国内で独自のVLAモデルを開発し、公道でリアルタイムに動作させる段階まで進めた。VLAが完全自動運転の決定的な技術になるかはまだ分からない。しかし、世界の自動運転開発でVLAの存在感が高まる中、日本発のモデルが実車での検証段階に入ったことは、国内の自動運転開発にとって一つの転換点となりそうだ。
※本記事は、PR TIMESのプレスリリースをもとに構成・編集したものです
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』

- share
-

-

-