- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース

ロボットには、障害物への衝突や予期せぬバランスの崩れといった危険が常に付きまとう。機械が自ら状況を認識し、行動を起こす前に「次に何が起きるか」を予測できれば、安全性と確実性は向上する。この複雑な物理法則の予測を人工知能に委ね、さらに陸海空の異なるロボットを単一の頭脳で動かそうとする壮大なプラットフォームが開発された。フィジカルAIの社会実装を一段階引き上げる新技術の全貌を明らかにする。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
行動前に結果を予測。ロボット制御の新たなアプローチ
2026年8月、フィールドロボットSIerである株式会社アトラックラボは、ドローン(空)、無人車両(陸)、無人船舶(水上)へ展開可能なロボットAIプラットフォームを開発したと発表した。
このプラットフォームは、大規模言語モデル(LLM)をロボットの頭脳として活用するAI自律制御システム「AT-SYNAPSE」を中核に、共通ロボット制御層「AT-TOOLS」、機体・エッジ制御層「AT-ROS」、監視・データ連携層「AT-GCS」を統合したものだ。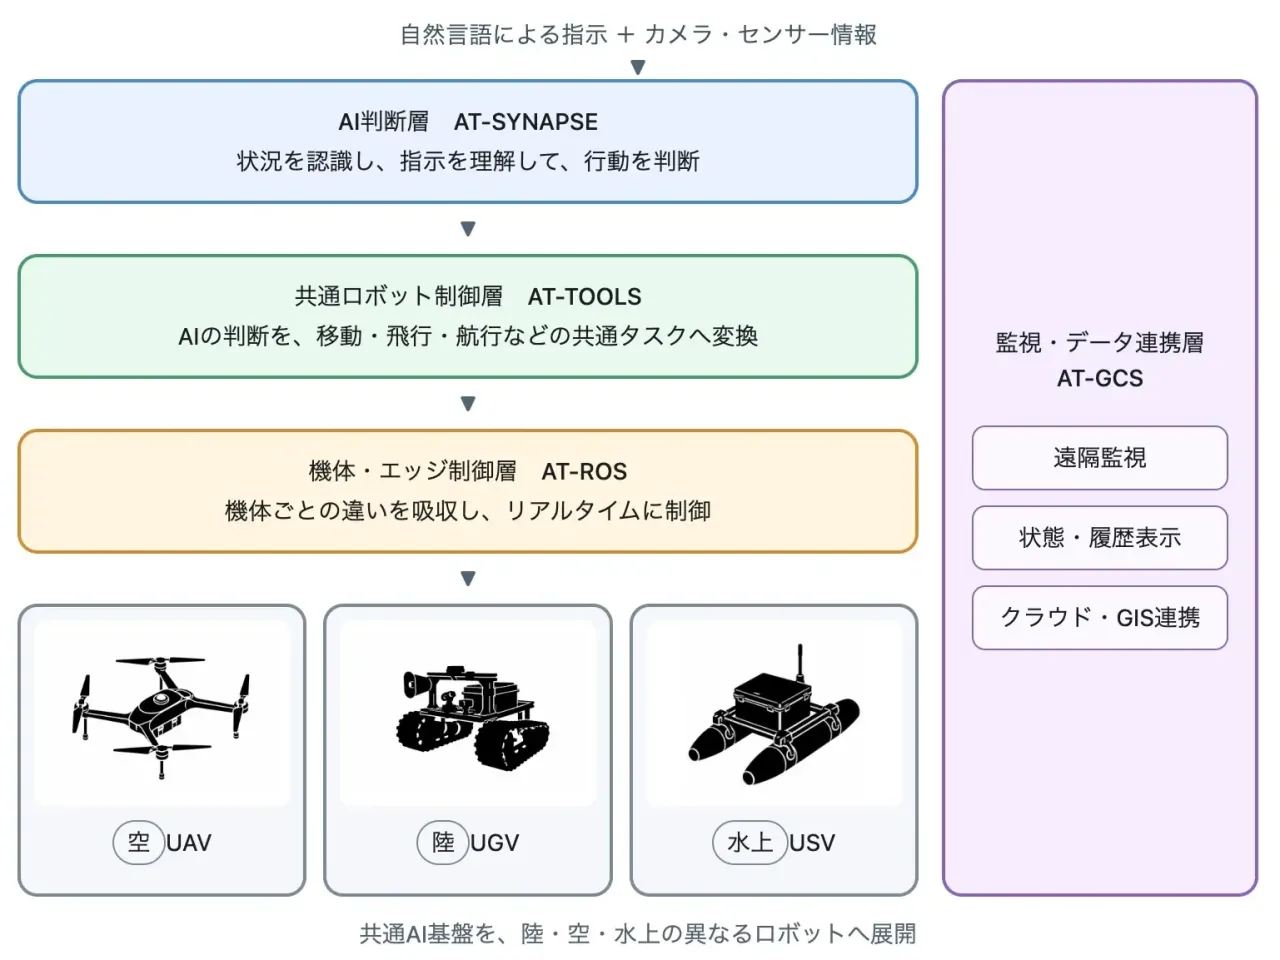 (引用元:PR TIMES)
生成AIが急速に進歩しているが、その知能を物理空間で動くロボットに直結させるには、障害物検知や緊急停止といった特有の技術が必要になる。また、ロボットが安全に作業を遂行するためには、現在の状況を認識するだけでなく、「この行動を取ると次に何が起こるか」を予測する能力が不可欠だ。例えば、地面に落ちた栗を拾う場合、強くつかみすぎれば傷がつき、横から押すように近づくと転がってしまうといった無数の可能性を、人間は無意識に予測して動いている。
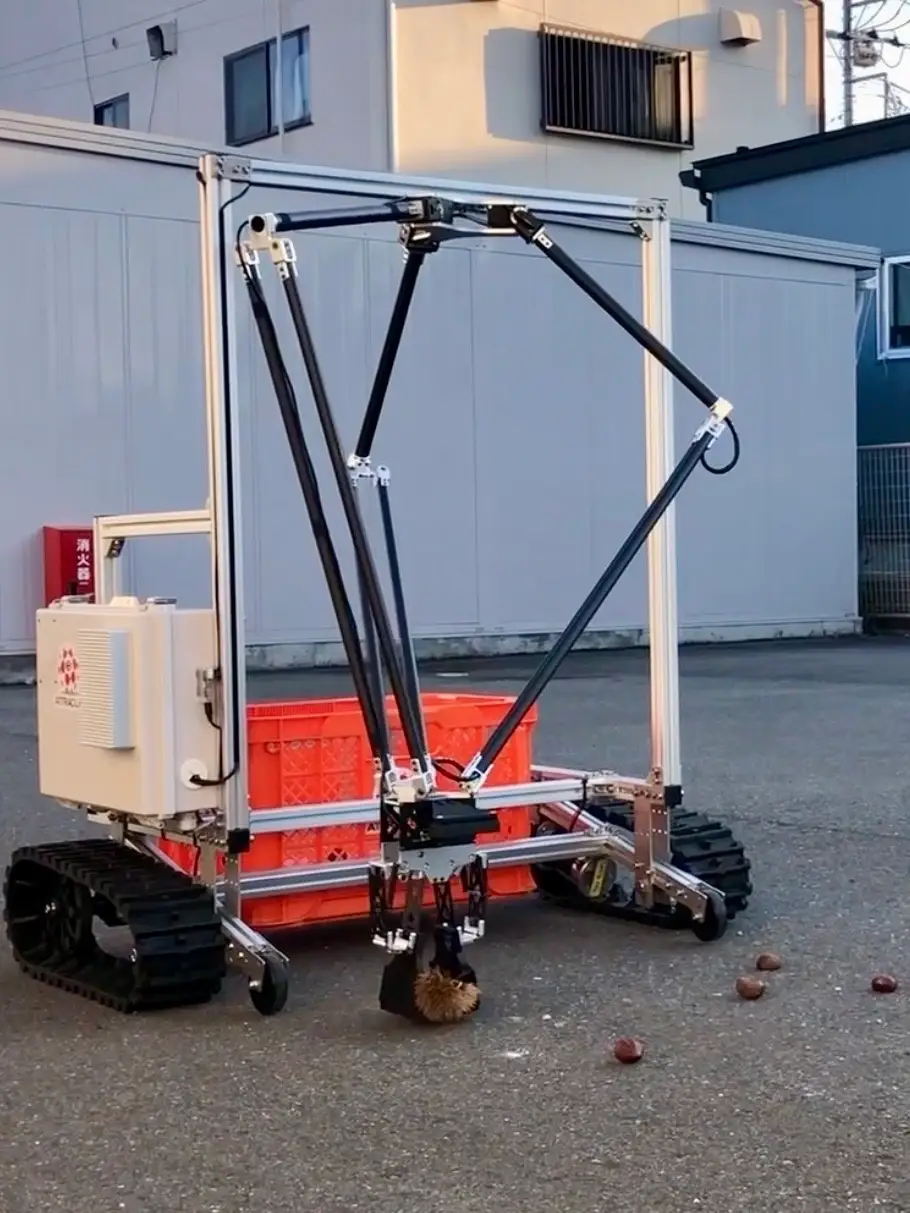
ロボットアームを搭載したUGVが、地面に落ちた栗を拾う場面では、強くつかみすぎるといった点を考慮する必要があるが、「どの軌道で持ち上げるか」といった選択肢を比較し、安全に収穫できる可能性が高い行動を選択する(引用元:PR TIMES)
同社が開発したプラットフォームは、この「未来予測」を中核に据えた。LLMを活用した「AT-SYNAPSE」が、カメラやセンサー情報をもとに複数の行動候補を生成。それぞれの行動がもたらす結果の安全性や実現可能性を評価し、最適な行動をひとつ選択する。現実空間で危険な試行錯誤を繰り返すことなく、慎重な自律行動を可能にした。
さらに、共通ロボット制御層「AT-TOOLS」が、AIからの指示を機体ごとの制御機能へ橋渡しする役割を担う。これにより、AIはモーターの構成などを意識することなく「指定地点へ移動せよ」といった共通の指示を出せる。陸海空という移動方式の違いを超え、ひとつの共通したAI基盤でさまざまなロボットを制御できる画期的な構成となっている。
機体制御からの解放。ロボット開発のパラダイムシフト
このプラットフォームが示す最大の価値は、ロボットの「知能(AI)」と「肉体(機体制御)」を完全に分離したアーキテクチャの構築にある。
これまで、自律型ロボットの開発はハードウエアとソフトウエアが密接に絡み合っていた。ドローンにはドローン専用のAIが、無人車両には車両専用のAIが個別に開発され、用途が変わるたびにゼロからシステムを再構築しなければならないという非効率が存在した。この「機体ごとの縦割り構造」が、ロボット開発のコストを跳ね上げ、社会実装を遅らせる大きな要因となっていた。
しかし、知能と肉体を分離する共通インターフェースが確立されたことで、この常識は根本から覆る。開発者は、ロボットの「賢さ」を向上させることだけに集中し、その鍛え上げられた共通のAIを、用途に合わせて好きな「肉体(ドローンや車両)」へインストールすればよい。機体が大型化しても、水上へ活動の場を移しても、中身の「優秀なパイロット」は同じであるため、概念実証で得た知見を無駄にすることなく段階的にスケールアップできるのだ。
さらに、未来予測に基づくリスク評価は、工場や建設現場といった複雑で変動の激しい環境において、人間とロボットが安全に共存するための絶対条件と言える。
ひとつの優秀な頭脳が、陸海空すべての機体を操る時代。このオープンで拡張性の高いアプローチは、特定のメーカーや機体への過度な依存から産業を解放する。日本の現場に散らばる多様なロボットたちが、共通の知性を持って有機的に連携し始める日も近い。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』

- share
-

-

-