- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース

人と同じ空間で働くヒューマノイドの開発が進む中、多くの研究が、物をつかんで運ぶ「作業性能」の向上に重きを置いてきた。しかし、現場で人間と機械が肩を並べて働くとなれば、求められるのは作業能力の高さだけではない。よりスムーズに人とのやりとりをこなせる機体であることが、新たな条件として浮上している。2026年9月、ヒューマノイドと協働する人が、その動きや意図を理解しやすいよう、作業能力と意図伝達を融合させた機体が登場した。株式会社EmplifAIが開発した双腕移動型ヒューマノイド「OpenShell」は、「人と働くために、顔がある。」をコンセプトに掲げ、表情や視線で動作意図を伝えながら作業をこなすロボットだ。フィジカルAI研究が、新たな地平を切り拓こうとしている。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
顔の表情と双腕を組合せた、全身28軸を備えるヒューマノイド
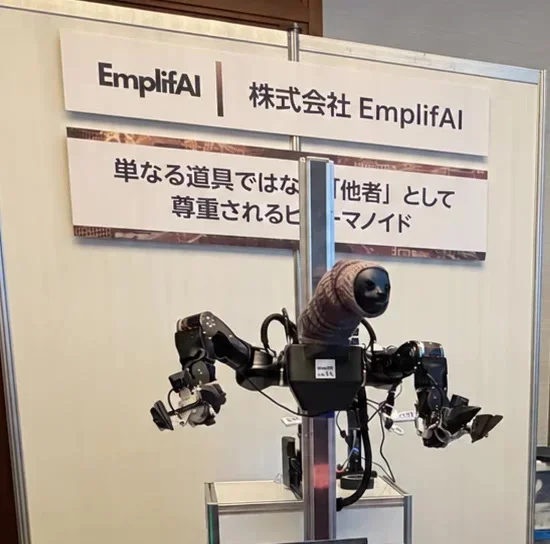
EmplifAIが開発した「OpenShell」は、一般社団法人AIロボット協会(AIRoA)がNEDO(国立研究開発法人新エネルギー・産業技術総合開発機構)委託事業として実施する「国産汎用ロボット開発コンペティション」への提案機体だ。頭部、双腕、グリッパー、台車に計28軸を備え、フィジカルAIと対人インタラクションの研究開発に対応している。
(引用元:PR TIMES)
最大の特徴は、表情と顔の向きで意図を伝える頭部設計にある。アーティストの藤堂孝行氏がデザインした頭部は、ナマケモノをモチーフとし、パン・チルト(顔の向き・角度)と口角・口パクの計4軸を搭載。顔の向きや表情、声によって注意の方向や動作開始を提示でき、周囲に次のアクションを伝えるHMI(人と機械のインターフェース)として機能する。
身体部分には、双腕に「OpenArm 01」、台車に「TidyBot++」を採用。肘が前に出る配置で前方作業性を高めており、片手で2Lのペットボトルを持つことができる。台車は8つの駆動軸により、前後・左右・旋回の移動に対応する。
操作面では、バイラテラルリーダーアーム(人が操作できるロボットアーム)による力覚フィードバックや、VRコントローラーでの操作に対応。また開発基盤としてはROS 2やLeRobotをサポートしており、独自のVLAや模倣学習、強化学習モデルを柔軟に接続できる構成となっている。
また、遠隔操作による作業実演と各種データの同期記録を通じて、手先の動作にとどまらず、顔による意図の提示や応答の間までを研究対象に組み込んでいる。集めたデータを作業能力と対人インタラクションの評価・学習・改善へと還元し、人との協働を見据えたフィジカルAI研究を支える設計だ。
「力仕事」から「阿吽の呼吸」へ。人とロボットの安全な協働
EmplifAIによる今回の機体開発が画期的なのは、ヒューマノイドの設計思想が「作業代替の道具」から「人と意図を共有しながら協働するパートナー」へとシフトしている点だ。
これまでロボットの顔といえば、ペットロボットなどの愛玩要素や親しみやすさの演出として捉えられる傾向が強かった。しかし、人と機械が隣り合って作業する現場において、顔の向きや視線は、「次に触る対象」や「動く方向」を周囲へ予告する安全シグナルとしての実用的な価値を持つ。人間側の警戒感を和らげ、ロボットの次の動きを予測できる環境をつくることは、安全性を高める上でも重要だ。
また、動作だけでなく応答の間や非言語データを同期して収集・学習するアプローチも示唆に富む。フィジカルAIの実装において、物を運ぶ運動制御の学習にとどまらず、人との対話や作業の呼吸までをデータ化してモデルに反映させる試みが重みを増している。こうした取り組みは、今後の研究を支える土台になるはずだ。
OpenShellが提示した意図伝達のアプローチは、人とロボットが真に支え合う未来への足がかりとなりそうだ。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
- share
-

-

-