- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース

現実空間を認識し、自律的に物理作業をこなす「フィジカルAI」の実装に向け、世界中で人型ロボットの開発が加速している。二足歩行技術が急速に進歩する一方、工場や物流倉庫といった実際の現場では、転倒リスクのない高い安定性や、長時間の連続作業に耐えうる「確実な実用性」こそが最優先される。
人と同じように柔軟に動く両腕を持ちながら、車輪移動によって現場へ即座に適応する新たな機体の登場は、ロボットの社会実装を一段と引き寄せる契機となりそうだ。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
人の動作をそのまま学習。現場で動かす新設計
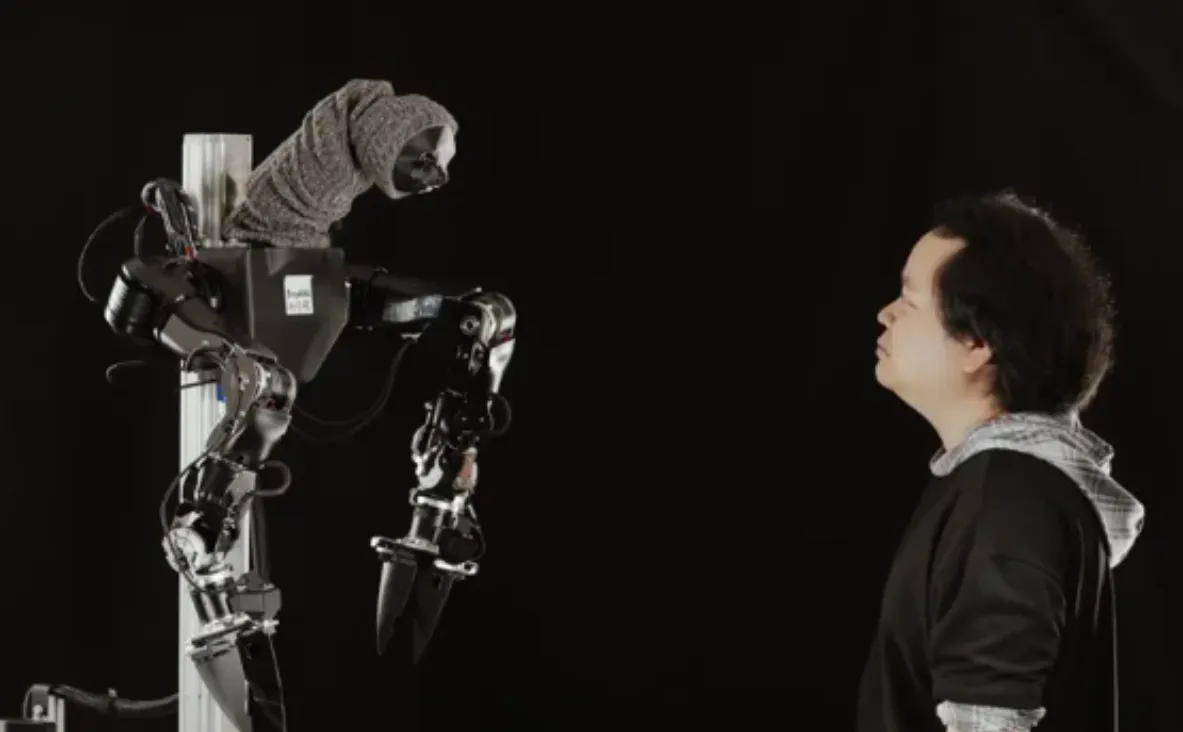
2026年9月16日、AIロボットの開発や運用を手掛けるugo株式会社は、国内で設計から製造までを一貫して行うセミヒューマノイド「ugo Nova」を発表した。2027年の量産開始を目指す本機は、国立研究開発法人新エネルギー・産業技術総合開発機構(NEDO)委託事業の一環である「国産汎用ロボット開発コンペティション」に提案されたモデルだ。
 (引用元:PR TIMES)
最大の特徴は、人間が行う作業をそのまま高品質な学習データに変換し、自らAIで判断して同じ作業を再現できる点にある。頭部や手先にカメラを標準装備し、操作者がコントローラーで遠隔操縦した動きを高精度に記録できるため、設置してすぐにAI学習用のデータを集め始めることが可能だ。
 (引用元:PR TIMES)
アームは人間の腕に近いしなやかな動きが可能で、腰を曲げたり伸ばしたりできる構造によって、床に置かれた荷物から頭上の高い棚まで無理のない姿勢で手が届く。持ち上げられる重さは片腕で最大4キログラム、両腕を合わせれば最大10キログラムに達し、現場での運搬や仕分けを十分にこなせる。
 (引用元:PR TIMES)
足回りには特殊な車輪を採用し、向きを変えずに真横へスムーズに移動できるため、狭い通路でも柔軟に動き回ることができる。また、最大6時間の連続稼働に対応している点も実務向きだ。
さらに最新のAI向けコンピューター「NVIDIA Jetson Thor™」を本体に内蔵しており、外部のネットワークを介さずロボット自身がその場で瞬時に判断を下すことで、動作の遅れを感じさせない俊敏な作業を実現している。
同社代表取締役CEOの松井 健 氏は「既存機種の延長や改良ではなく、フィジカルAI時代を前提にアーキテクチャーから再設計した。人の作業から学び、AIによって進化し、その成果を再び現場へ還元する循環をつくる。日本の産業現場で本当に使われるフィジカルAIを社会実装していく」と意気込みを語る。
意匠デザインを株式会社GK京都、データ収集用コントローラーをアスラテック株式会社が手掛けるなど、国内の精鋭が集結した座組みも注目される。
二足歩行を追わない実用性。現場に即応する機体の形
ヒューマノイド開発の現場では、人間そっくりの「二足歩行」を実現することにリソースが投じられがちだ。しかし、平坦に整えられた工場や物流倉庫の床面において、転倒リスクが高く電力消費の激しい二足歩行は、必ずしも最良の選択肢とは限らない。
搬送やピッキングといった実務を確実にこなす上では、安定した車輪で全方位に素早く移動し、人と同じ作業空間で手先を柔軟に動かせる「セミヒューマノイド」が、非常に合理的な着地点といえる。
 (引用元:PR TIMES)
加えて注目すべきは、研究用の「データ収集ロボット」と現場用の「実務ロボット」を分断させず、1台で完結させている点だ。
従来の開発では、高価な実験機でデータを集めてモデルを作り、それを現場の実機に移植する段階でセンサーの個体差や動作のズレに悩まされるケースが多かった。遠隔操作で人間の作業をそのまま学習データ化し、同じ機体の中でエッジ推論を走らせて自律動作を検証できれば、開発から現場実装までのリードタイムを劇的に短縮できる。
人手不足が深刻化する日本の製造・物流現場において、人が働く既存のレイアウトを変更せずに導入できるロボットの存在は、事業継続の命綱となる。実利を追求して設計された国産ハードウエアの登場は、日本のフィジカルAI実装を加速させる推進力となるはずだ。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
- share
-

-

-