- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース
風で作物が揺れ、強烈な日射で影が濃淡を描き、生い茂る葉が実を覆い隠す。研究所のクリーンな空間とは程遠い過酷な自然環境に、2本の足で立つ人型ロボットが足を踏み入れた。
高齢化が深刻化する農業現場において、設備側を改修することなく、畑へそのまま導入できるロボットは長年の悲願だった。整備されたハウス内ではなく、環境が刻々と変わる屋外の畑で作物をとらえる挑戦は、人型ロボットの実用化にどのような道筋を示すのだろうか。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
風と光に揺れる畑で実を捉える。70日の実証実験
2026年9月29日、ロボット制御ソフトウエアの開発や導入支援を手掛ける株式会社Orbohは、株式会社トヨタ車体研究所との共同実証として、屋外のオクラ農場でヒューマノイドロボットを稼働させたと発表した。
 (引用元:PR TIMES)
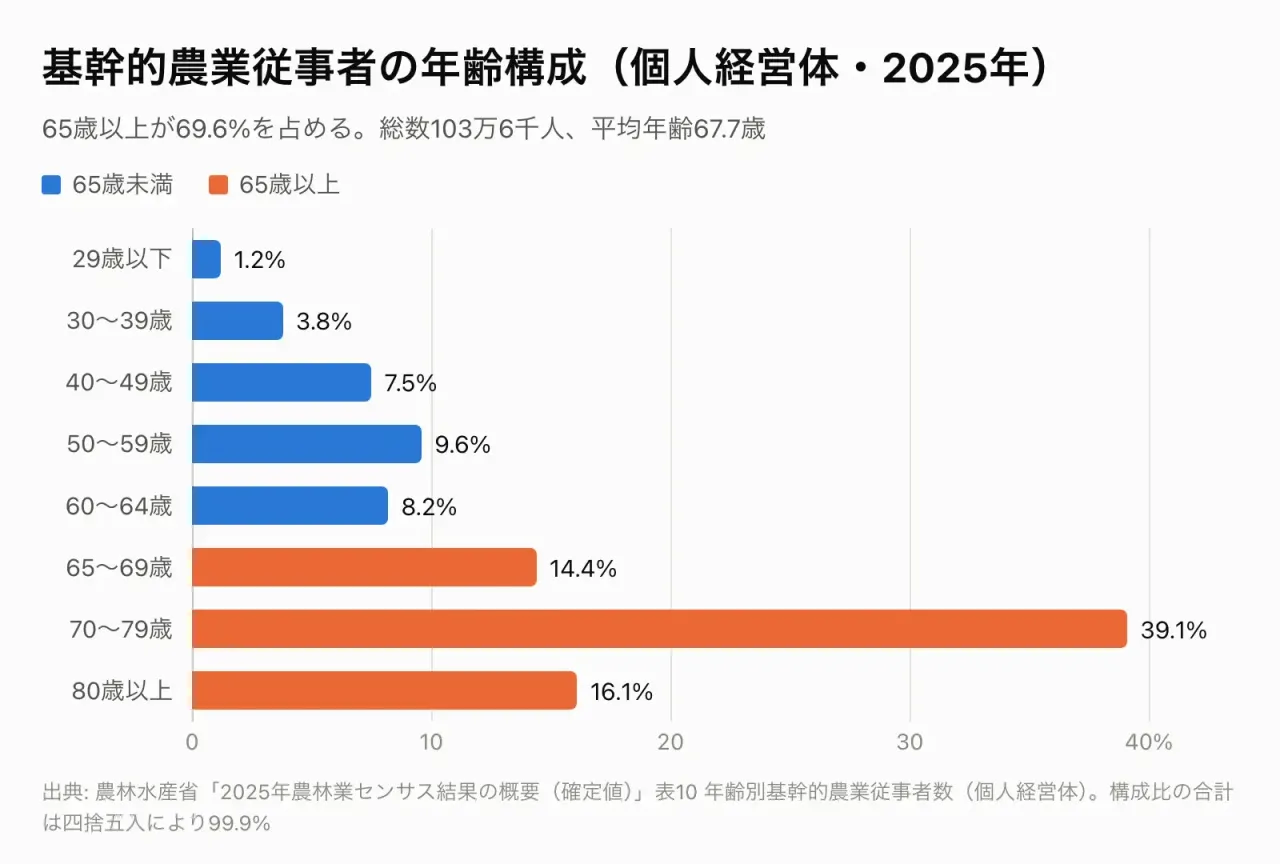
これまでの農業自動化は、温室の構造を機械に合わせて整えるか、特定の作物のためだけの専用機械を開発する手法が一般的だった。しかし、基幹的農業従事者の平均年齢が67.7歳に達し、65歳以上が69.6%を占める現在、現場の大規模な改修を待つ余裕はない。人と同じ形をしたヒューマノイドであれば、畝の幅や作物の高さを変えずにそのまま投入できる利点がある。
 (引用元:PR TIMES)
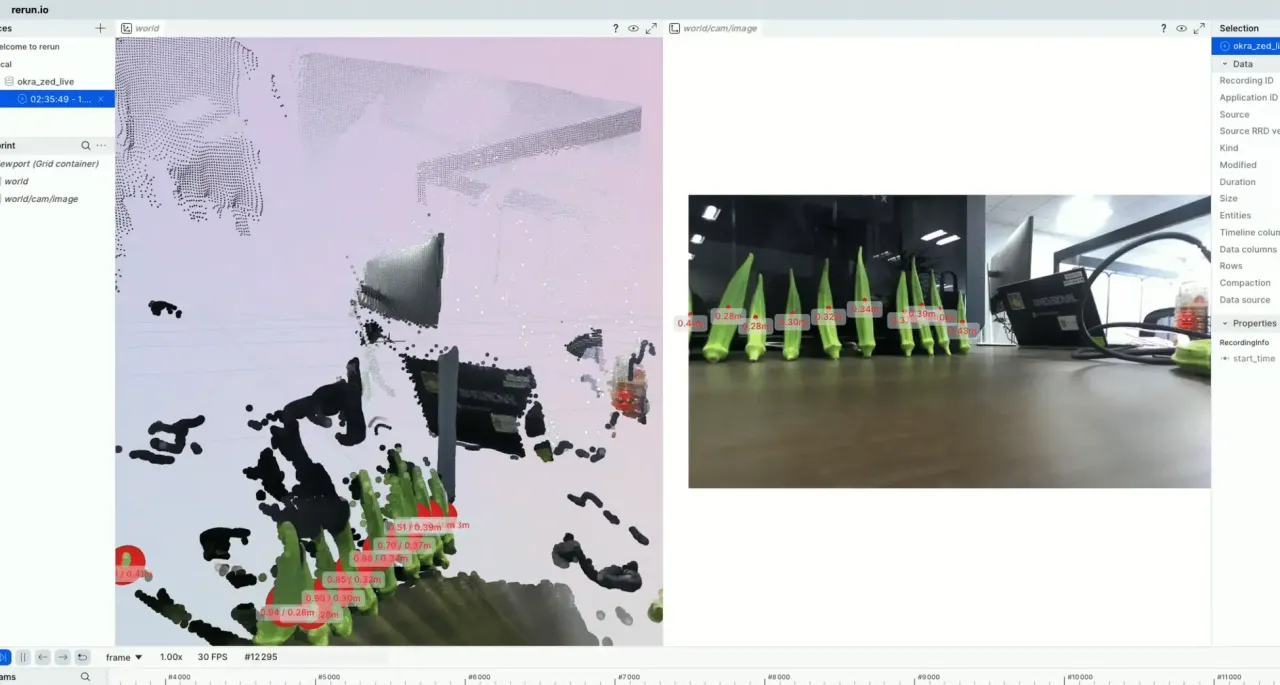
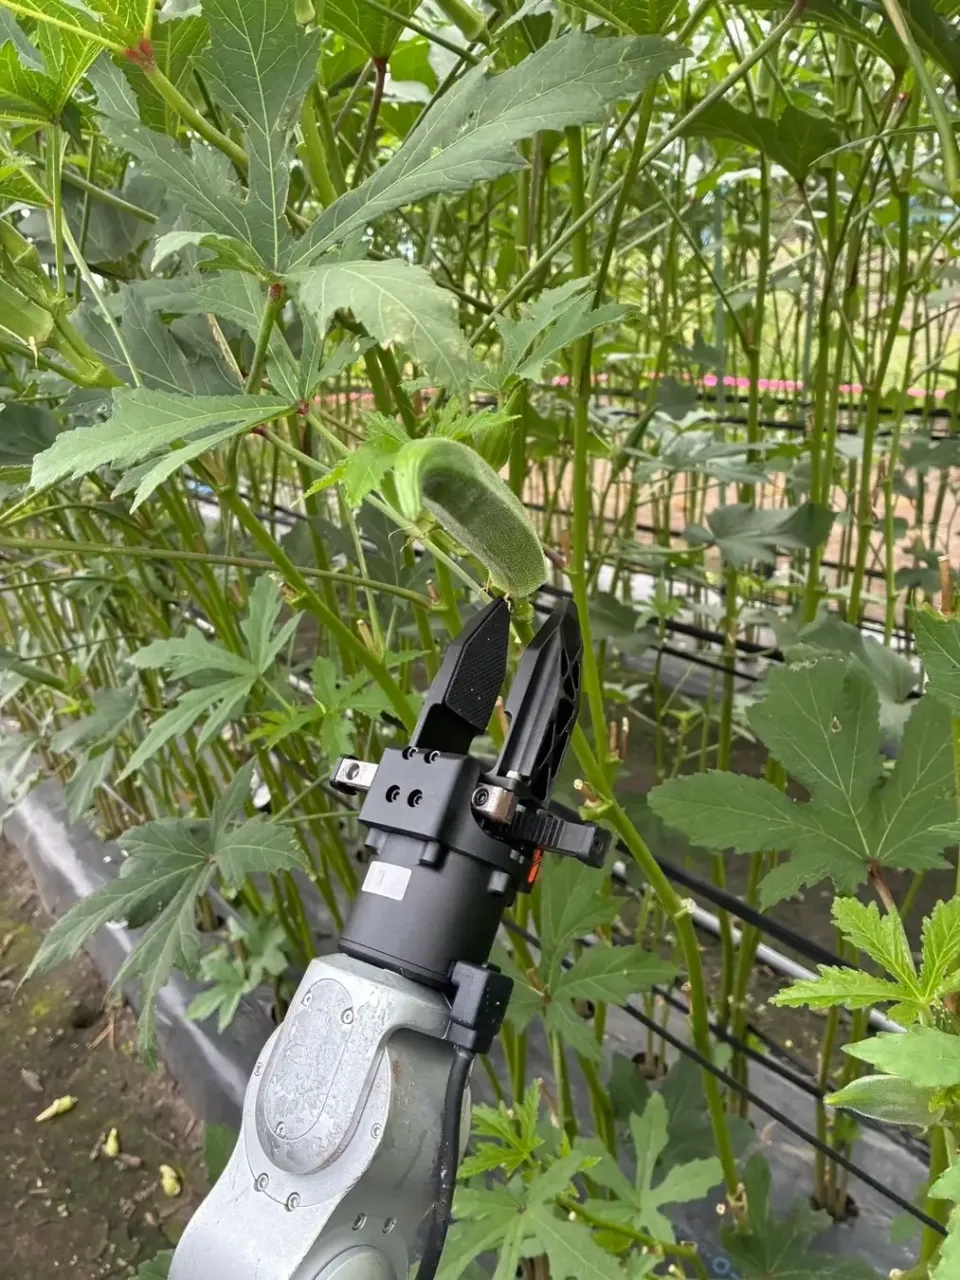
今回の実証では、市販のヒューマノイドにステレオカメラやハンド、処理用コンピューターを搭載。わずか70日間の開発期間で、オクラを見つけて近づき、茎を切って手でつかみ、カゴへ収めるという一連の動作を構築した。風で作物が揺れ、日光の当たり方でオクラ自体の見え方が刻々と変わる実際の畑において、ロボットが自ら作物を見つけ出して手を伸ばし、しっかりとつかむ所までを確認。屋内の模擬環境では、作物をつかむ動作で20回中16回の成功を記録した。
(引用元:PR TIMES)
刃による茎の切断や繊細な力加減の制御には課題を残したものの、同社CTOの上田康太氏は「ランダムに生えているオクラに対してロボットが対応し、ちゃんとつかみに行けるというのはすごいこと。屋外という難しい環境で動いたことが嬉しかった。ヒューマノイドの社会実装は今からでもできると実感した」と手応えを語る。ヒューマノイドロボットが、整えられた実験室を飛び出して実際の生産現場に足を踏み入れた意義は大きい。
AIの役割を絞り込む。ロボットを現場に立たせる現実解
今回の実証が示しているのは、過酷な物理環境でロボットを動かすための現実的なアプローチ、すなわち「AIに任せる範囲を絞りきる設計思想」の有効性だ。
最新のAI技術を前にすると、あらゆる動作や判断を学習モデルに一任したくなる。しかし、現実の現場でAIの適用範囲を広げすぎれば、出力が安定せず不確実性が跳ね上がり、膨大な学習データと開発コストが必要になる。
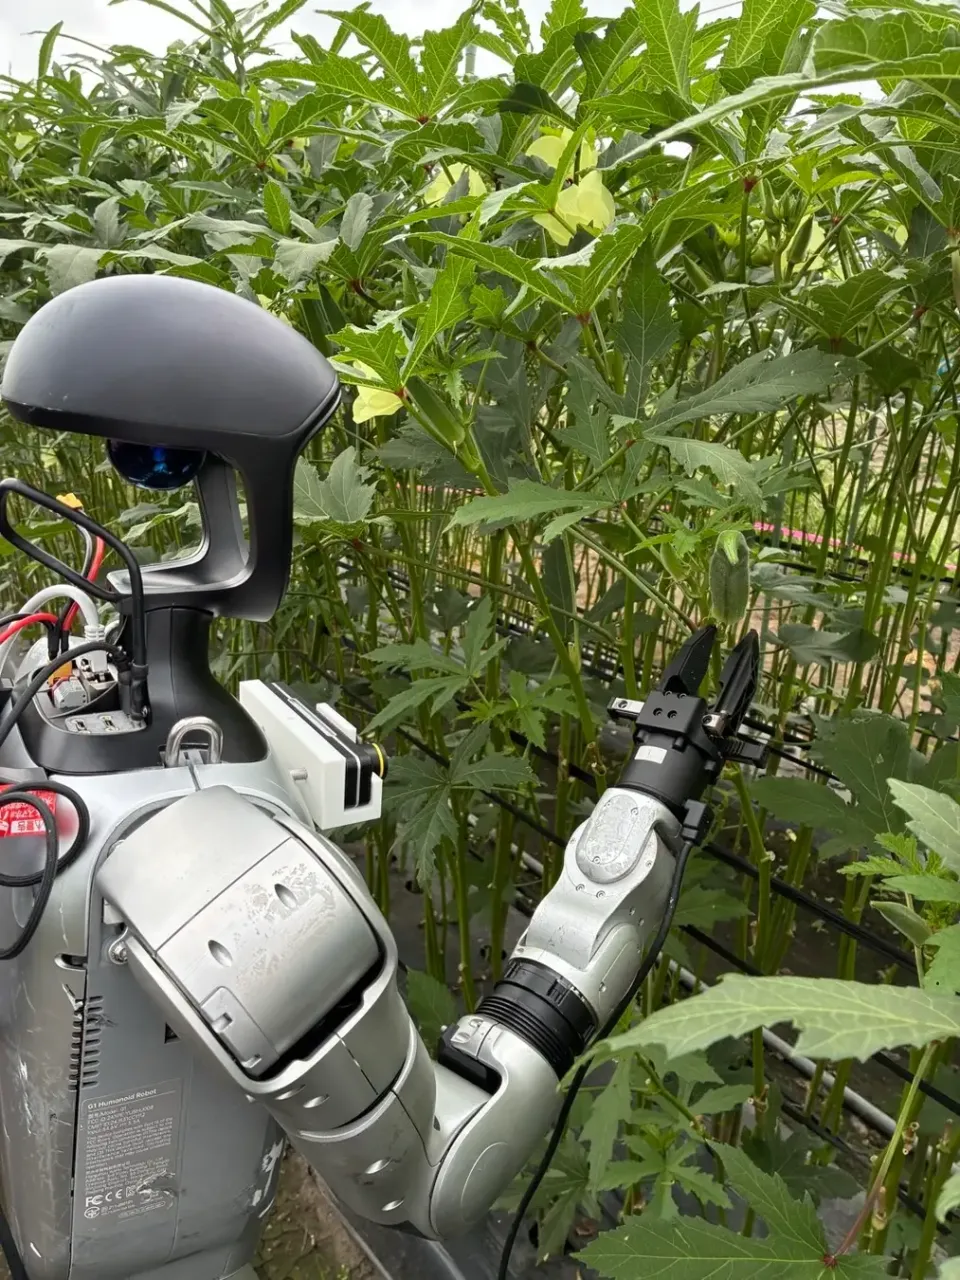
(引用元:PR TIMES)
今回、実証チームが取った選択は明快だった。オクラの近くまで腕を伸ばす基本動作は、従来の確実な制御ロジックに委ね、不確実性の高い「最後のミリ単位の位置合わせ」にのみAIを活用したのだ。この現実的な役割分担こそが、わずか70日という短期間で現場実証まで漕ぎ着けた要因と言える。
この実践知は、農業に限らず工場や物流、建設など、ロボットの導入を進める多くの企業にとって示唆に富む。ロボットの導入を計画する際、完璧なAIモデルの完成を待たずに、既存の確立された制御技術で担える部分と、AIでしか解決できない柔軟な判断を切り分け、任せる範囲を限定すれば、安全性を担保しながら開発期間を大幅に短縮できることがわかったのだ。
ここで確立した開発手法は、工場や建設現場など後続の現場にもそのまま持ち込むことができる。ヒューマノイドロボットがさまざまな現場の頼もしい相棒へと進化する、有力な道筋となりそうだ。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
- share
-

-

-