- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース

自律走行ロボットによる館内配送では、エレベーターと連携したフロア間の移動など、自動化に向けた取り組みが進んでいる。一方、ロボットが棚に品物を積み込む作業は、位置ズレへの対応が難しく、人手に依存する結節点として残されてきた。「移動する足」と「作業する手」をいかにつなぐかは、館内物流の完全自動化に向けた切実な課題となっている。
こうした受け渡し工程の人手依存を解消すべく、基盤モデルとロボティクスを融合させた新たなアプローチが動き出した。2026年9月3日、株式会社ABEJAは東日本旅客鉄道株式会社(JR東日本)と連携し、大規模開発エリア「TAKANAWA GATEWAY CITY」において双腕ロボットによる荷積みプロセスの自動化実証を開始したと発表した。状況を自律的に判断して動くフィジカルAIが、都市型物流の完全自動化へ向けた扉を開こうとしている。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
7軸双腕が弁当を認識。模倣学習が支える繊細な積み込み
(引用元:PR TIMES)
ABEJAがJR東日本と連携して進める本実証は、2026年3月にグランドオープンを迎えた「TAKANAWA GATEWAY CITY」における館内物流の完全自動化を見据えた取り組みだ。これまで自動化が困難とされてきた自律走行型デリバリーロボットへの荷物受け渡しの一連のプロセスを、双腕ロボットによって自動化することに成功した。
核となったのは、人間の腕のような可動域を持つ7軸関節の双腕ロボットと、「ABEJA Platform」上のフィジカルAI及び関連技術の統合だ。このシステムでは、あらかじめ決められた動作をプログラムする従来の産業用ロボットとは異なり、人間の手本動作をもとに自律的な判断を促す模倣学習アプローチを取り入れている。
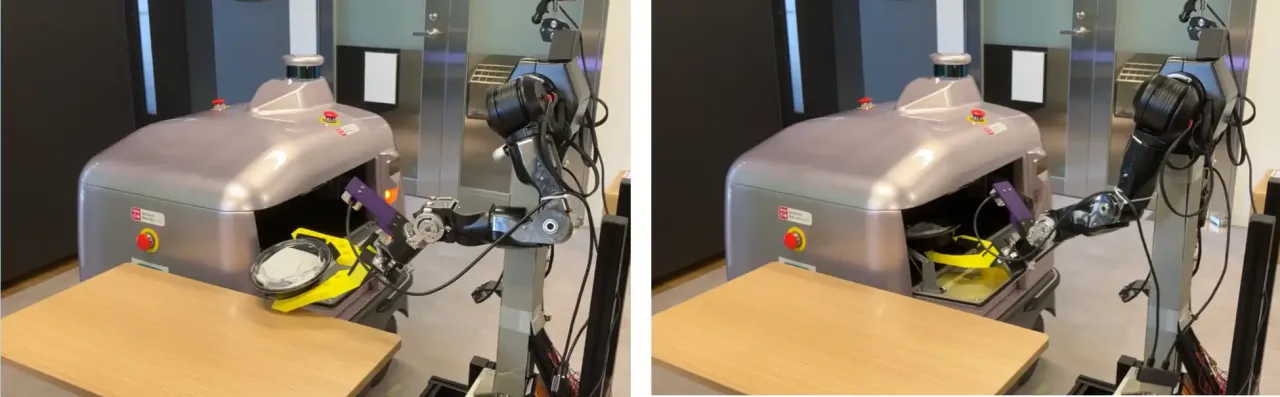
具体的には、対象物となる弁当を用い、人間が実演した際のカメラ映像や関節の角度、力加減などの操作データをAIへ学習させた。これにより、卓上に置かれた弁当の位置や向きにズレが生じていても、AIが物体の状態を自律的に認識して適切な力で把持。デリバリーロボットの棚の入り口へ積み込んだのち、奥まで適切に押し込んで蓋を閉めるといった繊細な動作を自律実行できる体制を整えた。
 (引用元:PR TIMES)
さらに、動作の失敗や人の介在による環境変化が生じた際にも、双腕ロボット自身が状況を再認識して作業を続行できる高い再現性も確認している。
「固定動作」から「状況適応」へ。現場の知能が拓く完全自動化
TAKANAWA GATEWAY CITYでの実証が示唆するのは、ロボット自動化のアプローチが「あらかじめ決められた動作の正確な反復」から、「現場の環境変化に応じた自律的な適応」へと大きく変わり始めたという事実である。
設備や部品の配置が厳密に管理された工場とは異なり、商業施設やオフィスビルでは、荷物の配置ズレといった環境ノイズは排除するのが難しい。これまでの産業用ロボットでは、そうした不確実性に対応するためのセンシングやティーチングに膨大なコストがかかるため、荷積み作業を人手に頼らざるを得ない要因となっていた。これに対し、カメラ映像や操作データから「状況に応じた最適な手の動かし方」を学習するフィジカルAIの実装は、非定型な現場作業を自動化するための大きな突破口となるだろう。
また、水平移動を担う自律走行ロボットと、荷役を担う双腕ロボットが組み合わさったことも重要な意味を持つ。「搬送」という足回りと「積み込み」という手作業の連携が成立して初めて、館内物流は人間の介在を必要としない完全な自動化システムへと昇華するためだ。
人とAIが協調することで配送精度を高め続ける本モデルは、複合ビルや商業施設におけるラストワンマイルの業務負担を解消し、次世代の都市インフラを形作るための有効な一手となるだろう。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』

- share
-

-

-