- 総合TOP
- 宇宙
- AI
- ロボット
- WEB3・メタバース

部品を手に持ち、別の部品に取り付ける。人が無意識のうちに行っている動作では、触れた感触から自然に力を加減している。この感覚をロボットで再現することは、「フィジカルAI」の社会実装を進めるために乗り越えなければいけない課題の一つだ。こうした力加減をロボットで再現するには、研究機関で実証実験を重ねる必要がある。その検証を加速させるロボットアームが誕生した。(文=RoboStep編集部)
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』
7軸のロボットアームで研究開発を想定した仕様を実現
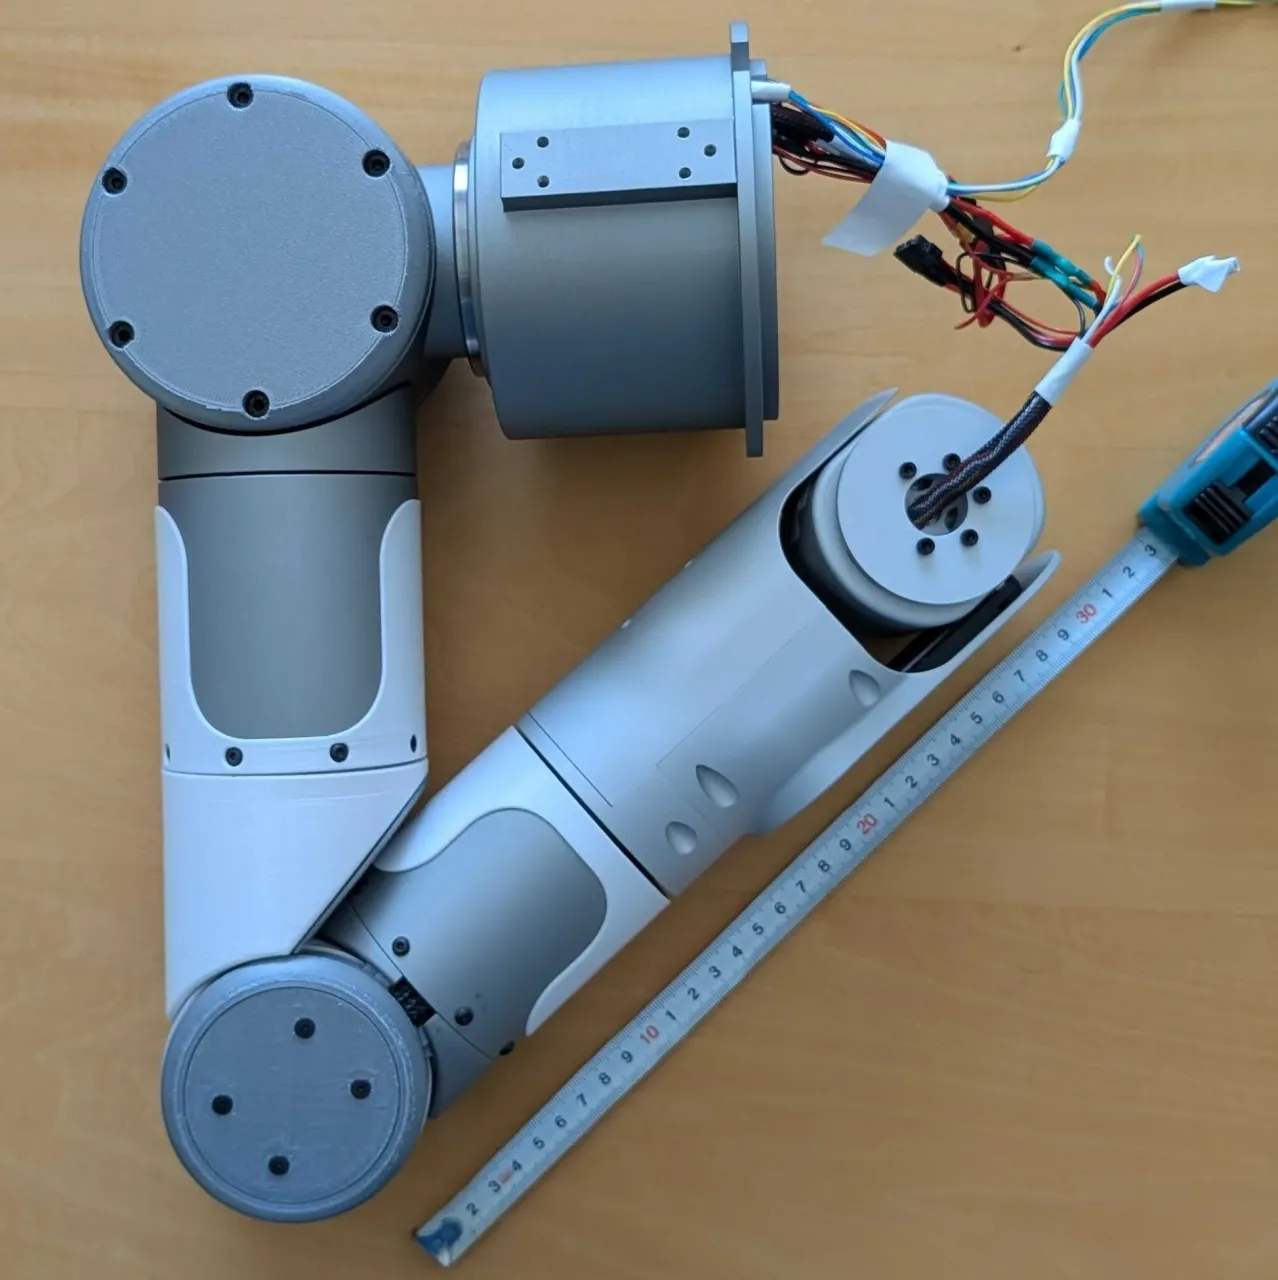
2026年9月、ヒューマノイドロボットの開発を手がけるAGIRobots株式会社は、ロボットアーム「HA1」の販売を開始した。標準完成品とカスタム開発の両面に対応しており、アーム単体で導入したい研究開発部門から、自社製ヒューマノイドに合う腕を求める開発企業まで、幅広くサポートする。複数の関節を組み合わせた7軸のロボットアームだ。腕全体・肘・手首などの7箇所を動かせるため、人間の腕と同じような繊細な動作を再現しやすい。
(引用元:PR TIMES)
製品の最大の特徴は、関節に「QDD(Quasi Direct Drive)」方式のアクチュエータを採用した点にある。
「QDD」方式のアクチュエータは、安価でありながら高トルクの出力が可能だ。外から加えられる力に対する応答性も高いため、ロボットが物をつかんだり、触れたりする作業でその性能を発揮しやすい。例えば、部品を取り付ける作業では、接触した際の力に反応して、力加減を調整することができる。この時に重要なのが、ロボットアームの軸の多さだ。もしモーターが力を加減できたとしても、取り付ける位置がずれていれば、上手く取り付けられない可能性がある。「HA1」は手先や肘を動かせるため、状況に応じた繊細な力加減を調整できる。
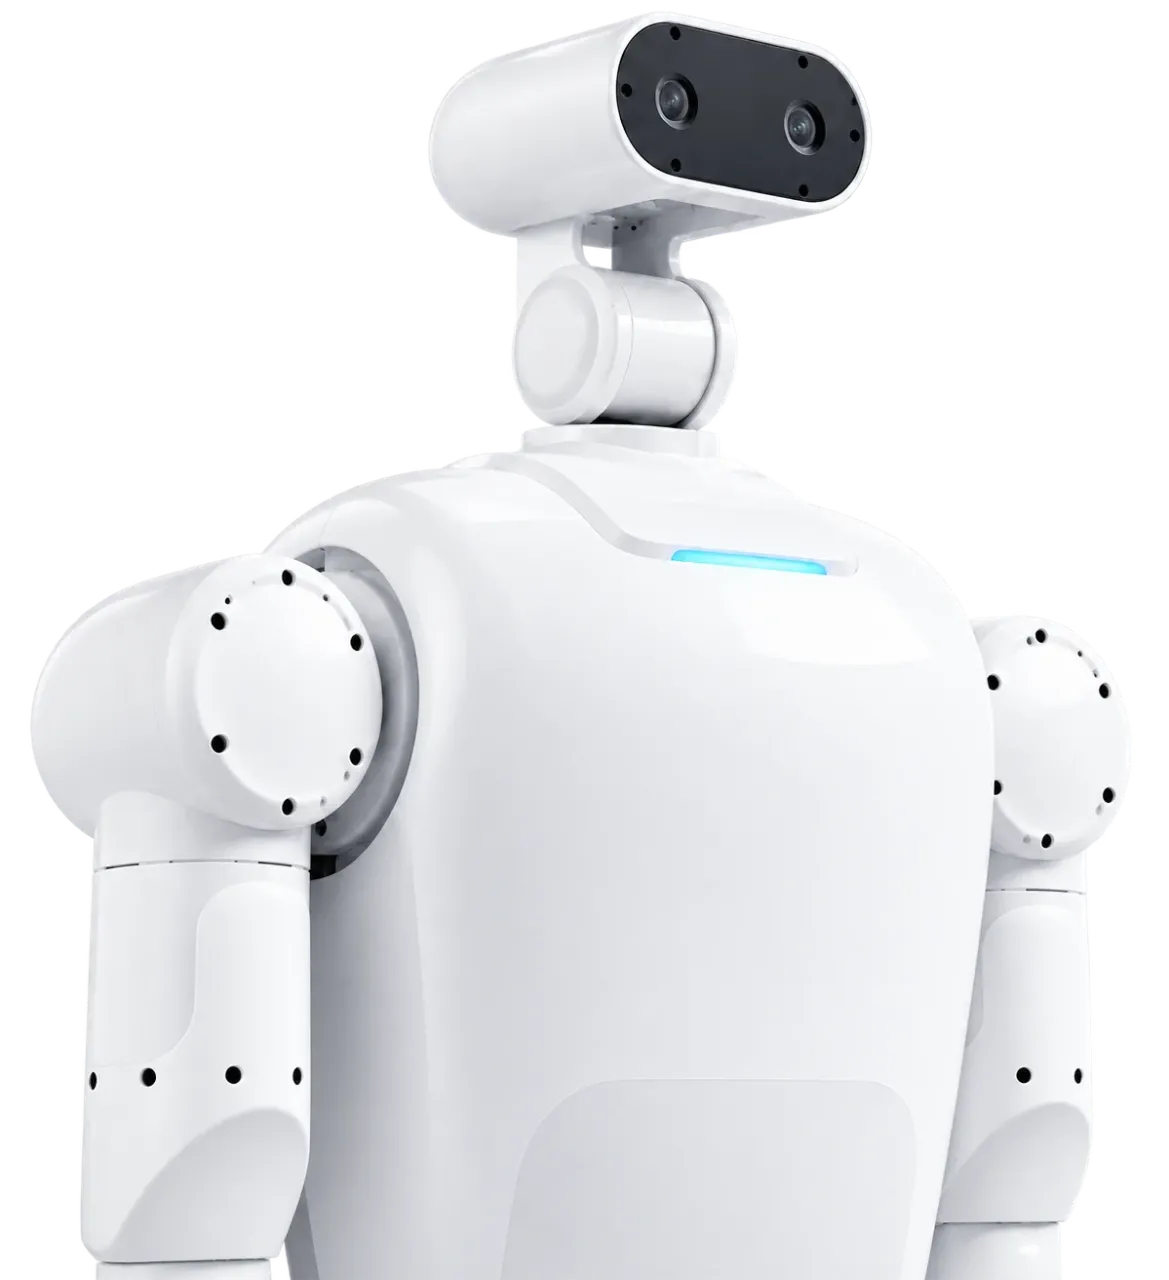
本製品は研究開発などでの活用を想定している。腕の内部には4本の信号線を通しており、USB2.0通信に使用する構成を想定している。また、システム構成に応じて別の通信方式を採用することもできる。主要な構造には金属部品を採用しており、耐久性も高い。
(引用元:PR TIMES)
ロボットアームは単体で供給するため、VLA(Vision-Language-Action)モデルなどの実機検証、ロボットハンドやセンサーの評価、自社ヒューマノイドや独自ロボットへの組み込みなど、幅広い用途で利用できる。
要素技術の普及がフィジカルAI研究開発を推進
今回のような製品の出現から見て取れるのは、研究機関が購入しやすい要素技術の普及が、フィジカルAIの実用化を推し進める可能性だ。
これまでフィジカルAIの分野で注目を集めてきたのは、主にAIモデルの進化や完成されたヒューマノイドだ。一方で、フィジカルAIの社会実装を進めるには、それぞれの要素技術を発展させて、機体の性能を上げながらコストを下げていくことが必要である。そのためには、研究開発を進める機関や企業の実証実験を増やし、データを蓄積させていかなければいけない。
要素技術の検証を進めるには、研究用の機体が必要だ。しかし、ロボットアームなどを単体で購入できるサービスは少なく、研究開発を進める上で障壁の一つになっていた。この状況で要素技術の開発を進める場合、実機を購入して一部分を取り出したり、研究に必要な箇所の部品を自作したりしなければならない。その場合、ソフトウエアとハードウエアの両方の専門知識が必要となり、多くの時間と費用が費やされる。ロボットアームを単体の完成品として購入できれば、こうした負担を抑えることが可能だ。
今後、ロボットアームなどの要素技術に取り組む研究機関や企業が増えれば、動作データや検証の結果が蓄積されていく。その蓄積は、製造業や介護業界など人材不足が続く現場での実証実験を行う足がかりとなるだろう。現場での実証実験が進めば、人に代わって作業を担うフィジカルAIの実用化は着実に前進するはずだ。
▼国内外のトレンドを毎日掲載!
ロボット活用のリアルを解く『RoboStep』

- share
-

-

-